EEEE1039 · Projet de construction · 2025
Véhicule robotisé · projet de cours
Un premier projet de cours en instrumentation, commande embarquée et intégration, des exercices sous Arduino au prototype de vision sur Raspberry Pi.
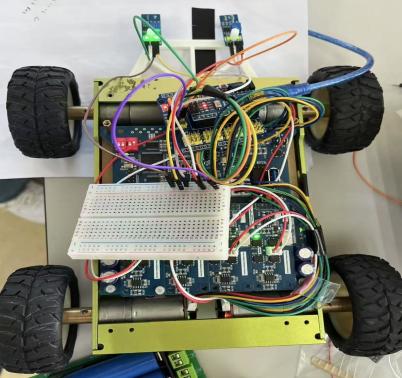
Commande et intégration
Les diapositives de soutenance décrivent l’étalonnage des capteurs optiques, puis deux exercices de suivi de ligne : une commande tout ou rien avec deux capteurs et une commande PID à huit canaux. Un codeur et un écran LCD servent au réglage des paramètres et à l’affichage de l’état du véhicule.
D’autres exercices portent sur les communications nRF24L01+ et HC-06, le capteur MPU-6050, les portes logiques et la PWM. Ces fonctions correspondent à des étapes de cours distinctes. Leur fonctionnement simultané sur un véhicule final n’est pas établi.
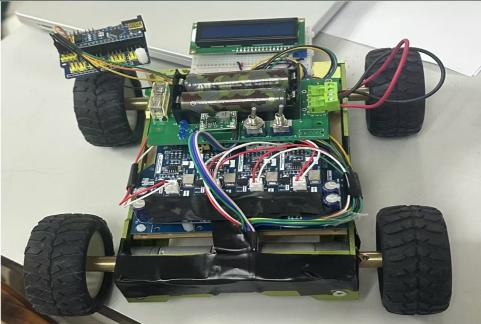
Passage au Raspberry Pi
Le poster du groupe 18 présente un véhicule piloté par Raspberry Pi, avec une caméra et un traitement d’images sous OpenCV, un capteur de distance HC-SR04 et un servomoteur SG90. Les documents de planification et les diapositives de soutenance retracent les étapes du projet.
Ce véhicule réalisé en cours est un projet distinct du robot terrestre et aérien transformable du FURP 2025. Les documents retrouvés établissent la participation et les activités de l’équipe. La répartition détaillée des tâches individuelles reste à documenter.
Sources d’origine
Sources : poster Raspberry Pi Project du groupe 18, diapositives de soutenance des sessions III–IV, G18 Planning Project 2, G18S3Planning et Session IV Planning. Les numéros étudiants d’origine sont omis de cette page publique.
Les photos proviennent des diapositives de soutenance et sont présentées dans leurs proportions d’origine.