EEEE1039 · 제작 프로젝트 · 2025
주행 로봇 수업 프로젝트
센서, 임베디드 제어와 차량 통합을 다룬 초기 수업 과제입니다. Arduino 제어 실습에서 Raspberry Pi 영상 인식 시제품으로 이어졌습니다.
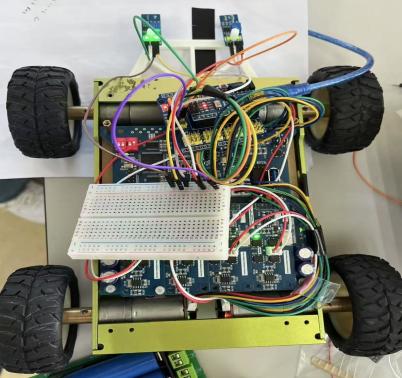
제어와 시스템 통합
구술평가 자료에는 광센서 캘리브레이션, 센서 2개를 이용한 뱅뱅 방식의 라인 추종, 8채널 PID 라인 추종 실습이 담겨 있습니다. 인코더와 LCD로 매개변수를 조정하고 주행 상태를 확인했습니다.
다른 실습에서는 nRF24L01+와 HC-06을 이용한 통신, MPU-6050 센서, 논리 게이트, PWM을 다뤘습니다. 기능별 수업 기록으로, 모든 기능을 동시에 구현한 한 대의 최종 차량을 보여주는 자료는 아닙니다.
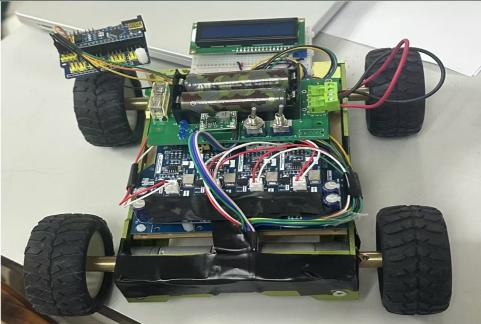
Raspberry Pi 차량
그룹 18 포스터에는 OpenCV 영상 처리, HC-SR04 거리 센서, SG90 서보, 카메라를 결합한 Raspberry Pi 차량을 소개합니다. 팀의 계획 문서와 이후 구술평가 슬라이드에서 단계별 작업 내용을 확인할 수 있습니다.
이 수업용 차량은 FURP 2025의 지상·공중 겸용 변형 로봇과 별개입니다. 확보한 문서에는 팀 활동과 참여자 기록이 있으며, 개인별 작업 분담은 모두 확인할 수 없습니다.
원본 자료
출처 — 그룹 18의 Raspberry Pi Project 포스터, 세션 III–IV 구술평가 슬라이드, G18 Planning Project 2, G18S3Planning, Session IV Planning. 이 공개 페이지에서는 원본 학번을 생략했습니다.
구술평가 슬라이드에서 고른 원본 하드웨어 사진을 원래 비율로 실었습니다.