EEEE1039 · 製作項目 · 2025
機器小車課程項目
早期感測、嵌入式控制與小車整合課程項目,從 Arduino 控制練習逐步發展至 Raspberry Pi 視覺原型。
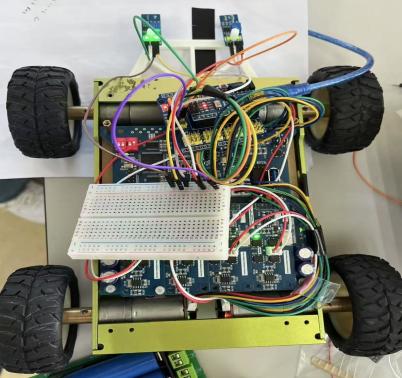
控制與整合
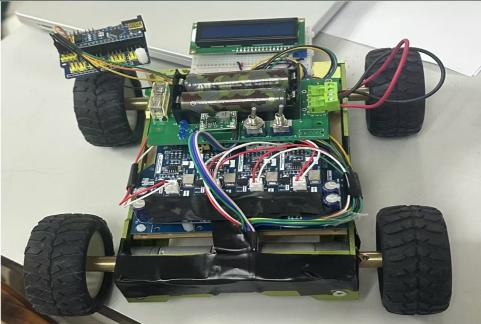
原有口試簡報記錄了光學感測器校準、雙感測器 bang-bang 循線和八通道 PID 循線。編碼器與 LCD 介面用於調整參數、顯示運動狀態。
其他練習涵蓋 nRF24L01+ 與 HC-06 通訊、MPU-6050 感測、邏輯閘及 PWM。這些是課程的不同階段,不代表某一部最終小車能同時運行所有功能。
Raspberry Pi 階段
第 18 組海報介紹了一部 Raspberry Pi 小車,結合 OpenCV 影像處理、HC-SR04 距離感測器、SG90 伺服馬達及相機。規劃文件和後期口試簡報補充記錄了團隊在各階段的工作。
這項課程小車作業與 FURP 2025 陸空變形機器人是兩個不同項目。現存小組文件記錄了我的參與及團隊工作,但沒有完整列出每個人的任務分工。
原始紀錄
來源:第 18 組 Raspberry Pi Project 海報、Session III–IV 口試簡報、G18 Planning Project 2、G18S3Planning 及 Session IV Planning。本公開頁面不列出原始學號。
照片取自課程口試簡報,保留原圖比例,展示當時的實際硬體。