機器人 · 控制 · 嵌入式智慧
Siheng Ye
在訊號
與真實世界之間。
我在寧波諾丁漢大學就讀電氣與電子工程,目前是四年級學生。我關注感測、軟體與機械如何相互配合。
 葉嗣恒EEE · UNNC
觀察。實作。理解。
從辨識電梯面板,到在 Raspberry Pi 上執行小型語言模型。這裡收錄我的研究原型與早期工程項目,以及相關的實驗結果和資料。
讓機器人
讀懂電梯。
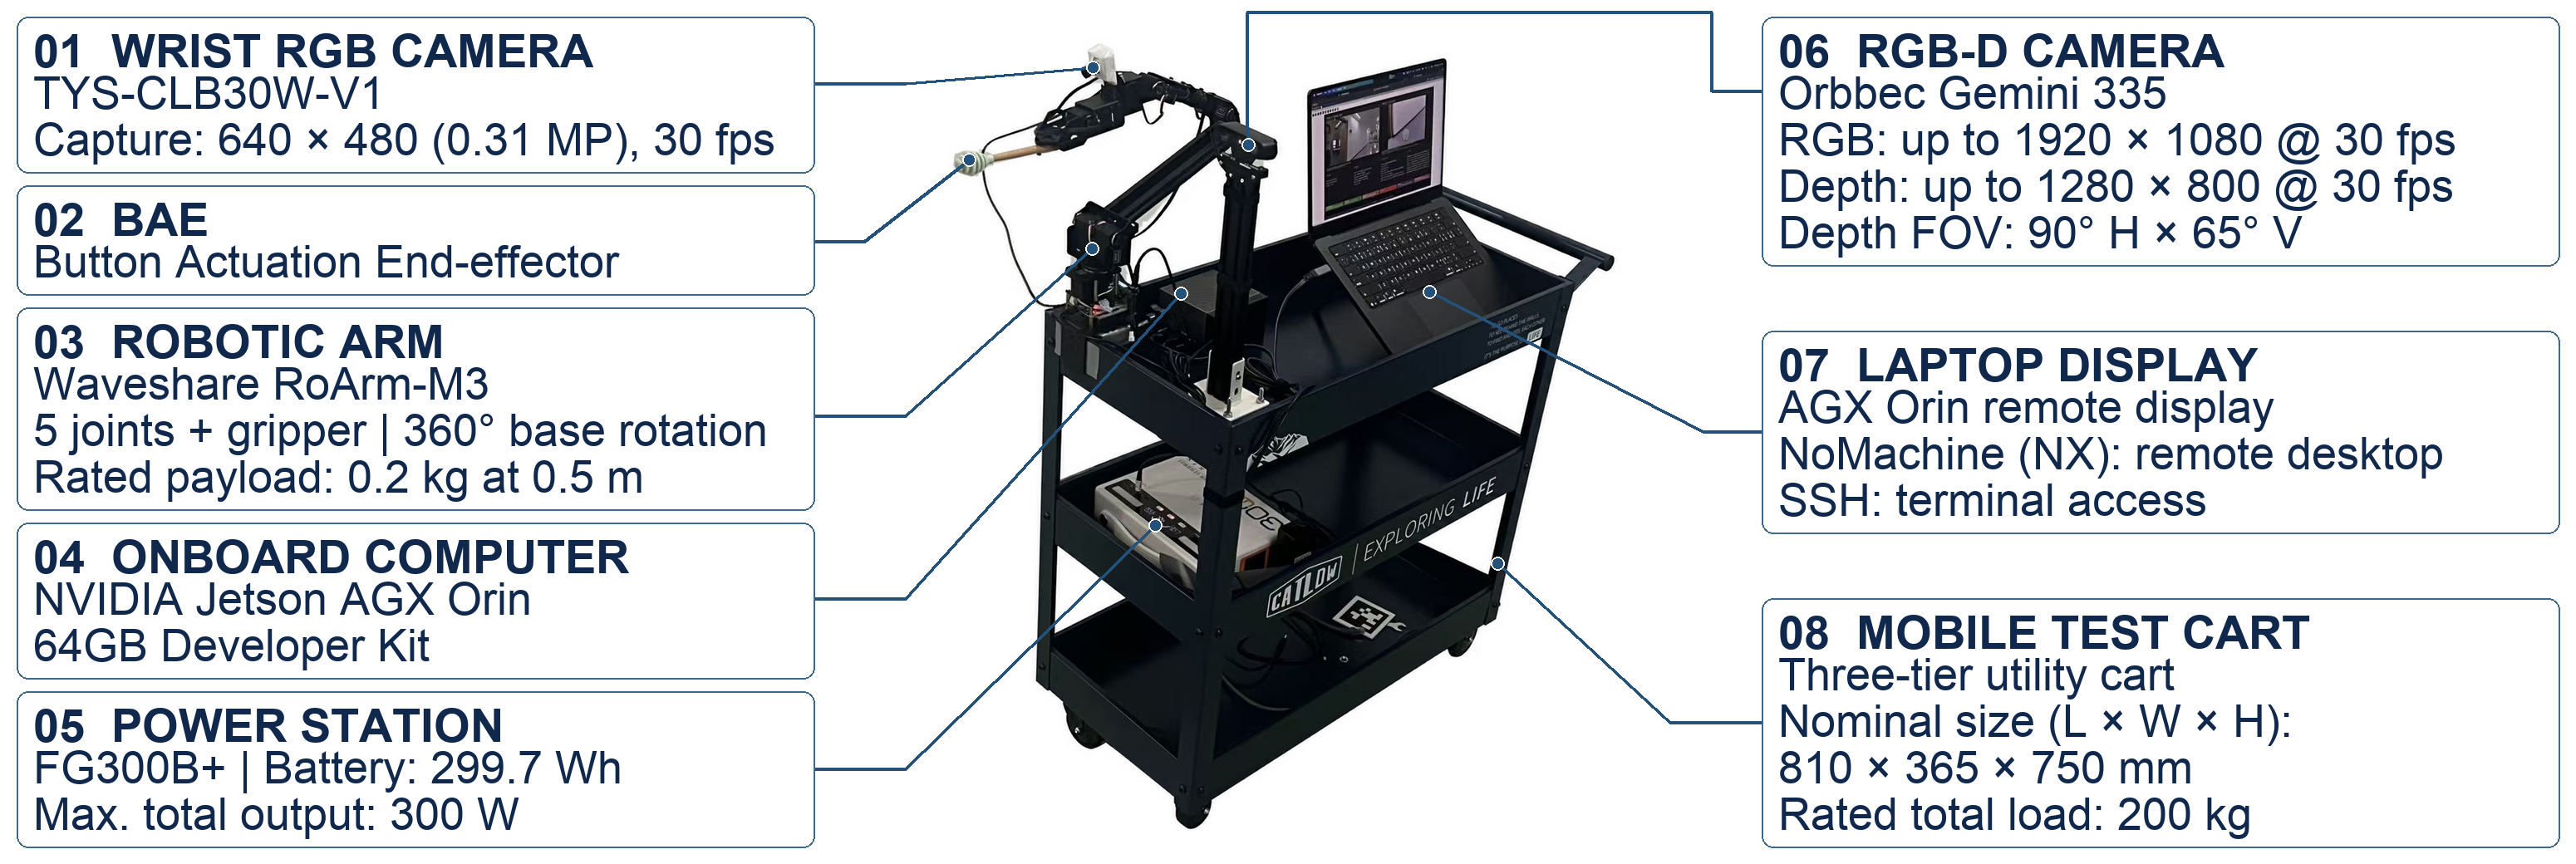
從辨識按鈕,到選對目標、確認三維位置,再安全地接近按鈕,每一步都有不同的挑戰。這個項目將它們串成分階段的操作流程,並加入保護機制。
RGB-D · OpenCV · 校準 · 機械臂
我的貢獻:參與分階段感知、RGB-D 定位與校準,並整合機械臂及其操作保護機制。
展開項目筆記 +
流程整合按鈕偵測、HOG+SVM 分類、語意目標選擇、RGB-D 定位、校準,以及具保護機制的機械臂互動。
評估:在 379 張已標註的按鈕裁切圖上,macro-F1 達 0.9963;離線目標選擇測試中,85.1% 的請求選對了目標。另有兩次實體示範,但尚不足以證明系統可在更廣泛的場景中可靠運作。
IHCI 2026 · 論文 105 · 已獲接納為口頭報告
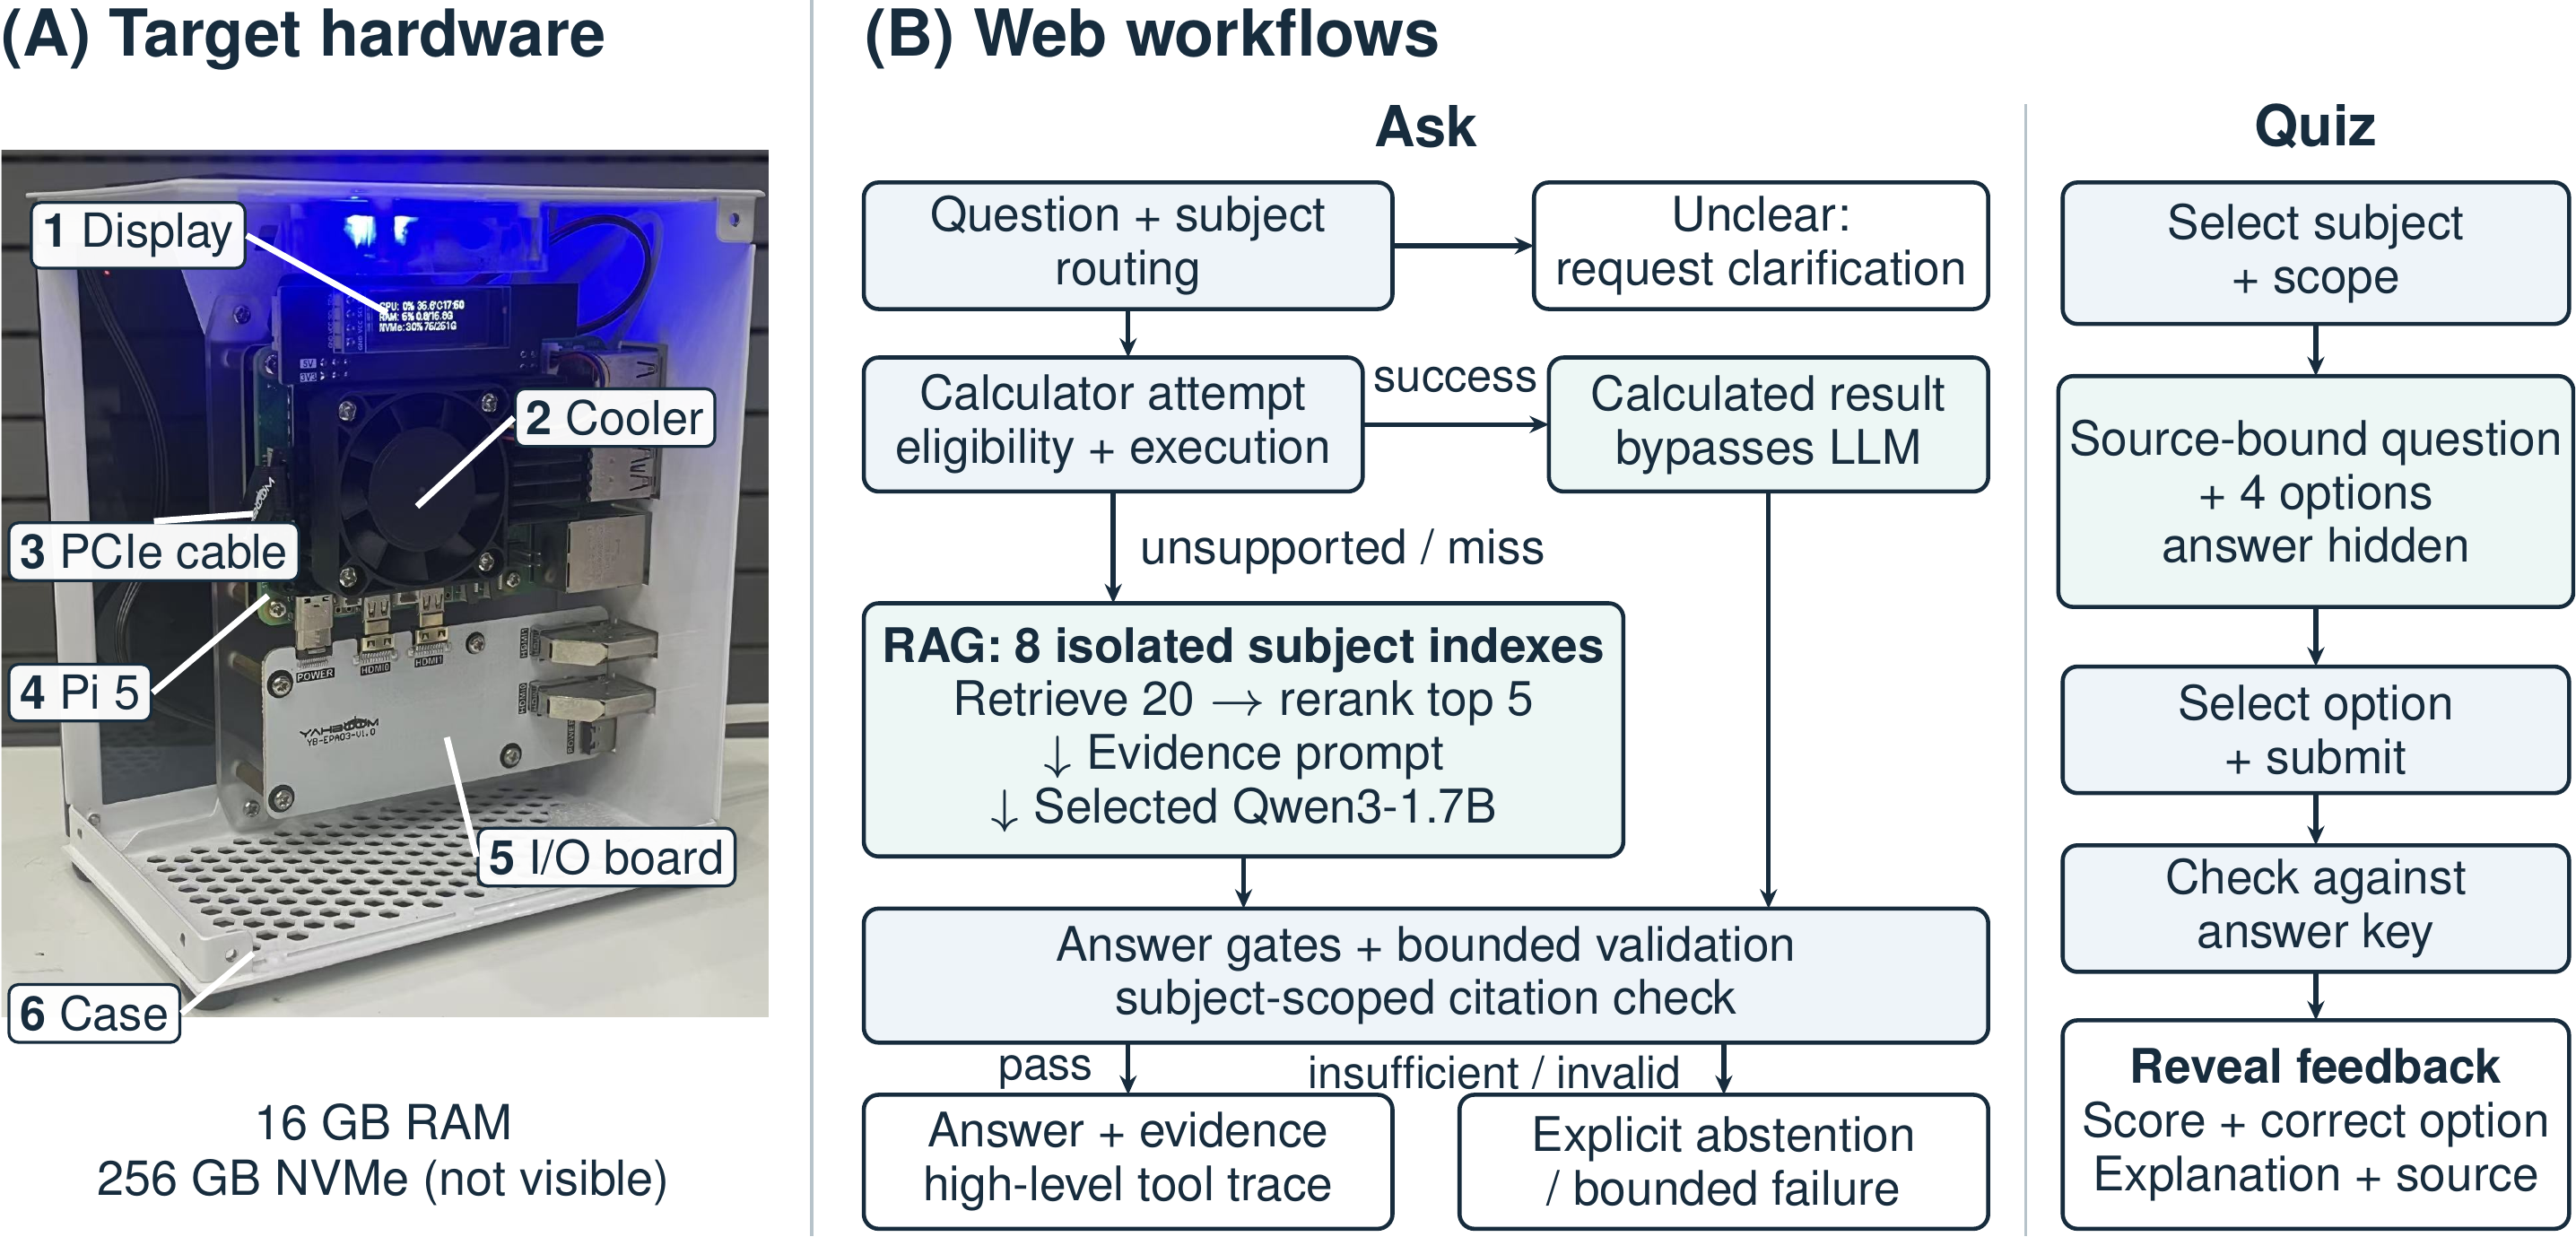
硬體與 Ask/Quiz 流程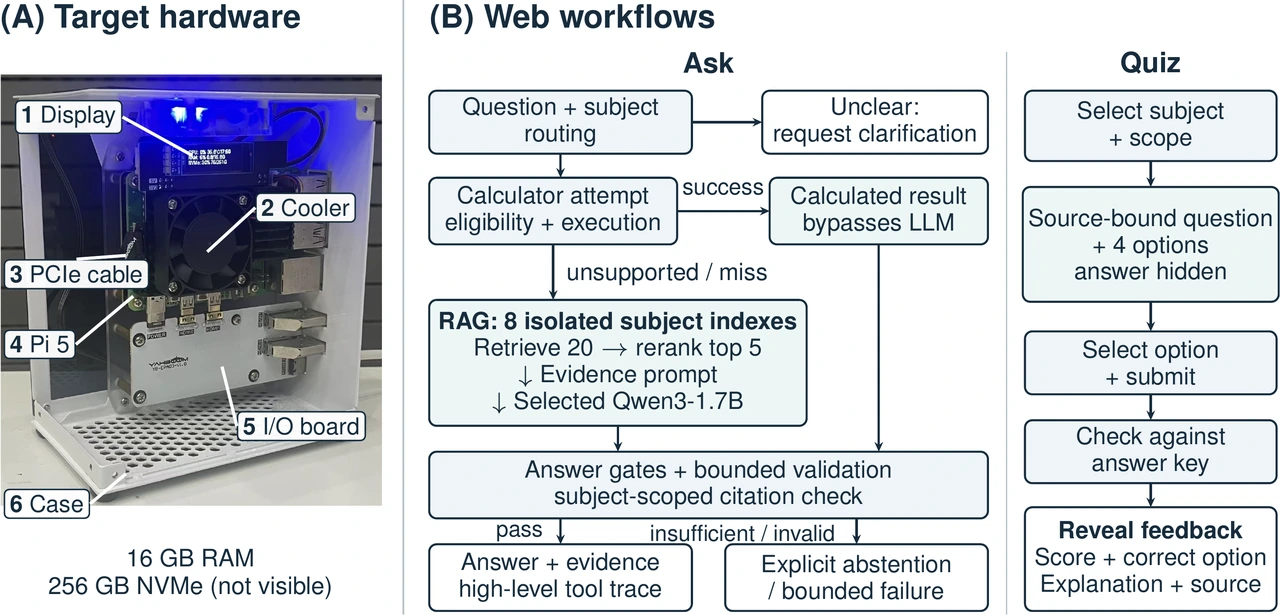
論文 106 · 圖 1 / 硬體與流程完整圖片 ↗小型裝置。
可追溯的答案。
把小型語言模型、課程資料檢索與計算工具結合,讓使用者能查閱答案的依據。
Python · Qwen3-1.7B · RAG · Raspberry Pi 5
我的貢獻:部署量化模型、整合檢索與計算工具、建立能查閱回答依據的網頁介面,並比較不同配置。
展開項目筆記 +
以 4-bit Qwen3-1.7B 模型搭配檢索與確定性計算工具。網頁介面分別呈現模型答案、檢索來源和工具輸出,方便逐項核對。
評估:在離線 GPU 環境中,以 96 道 EEE 題目比較七種配置。Pi 5 CPU 使用相同的量化模型檔案,測試結果另外列出;GPU 上的分數不能視為 Pi 的實測結果。
IHCI 2026 · 論文 106 · 已獲接納為口頭報告
Raspberry Pi 5 視覺流程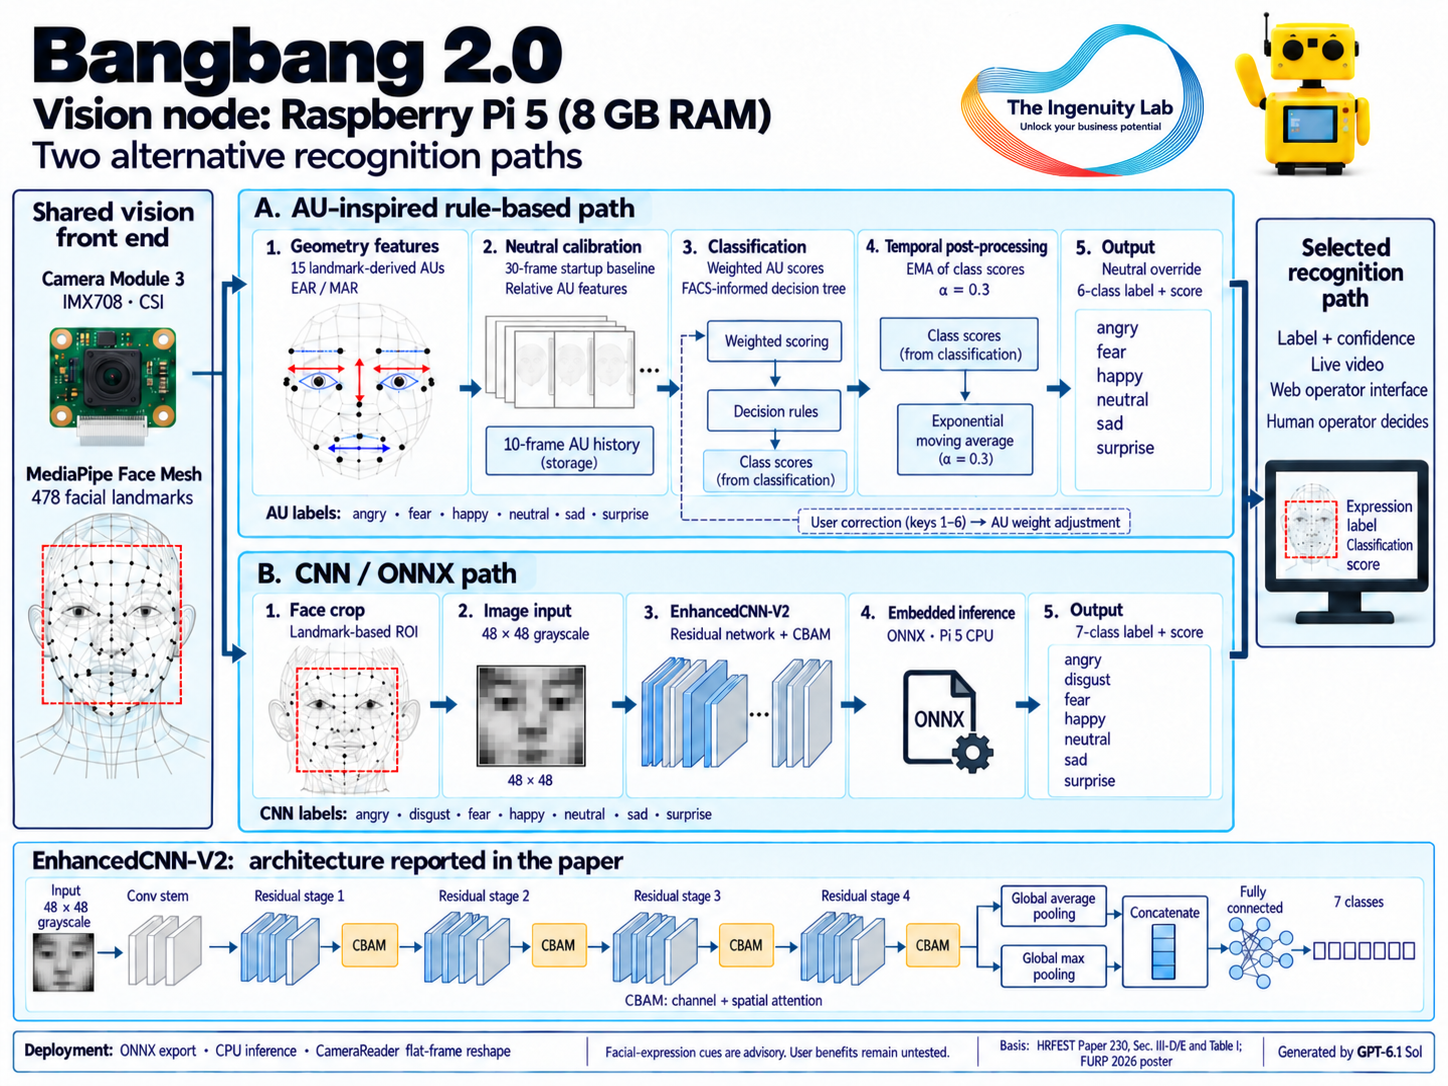
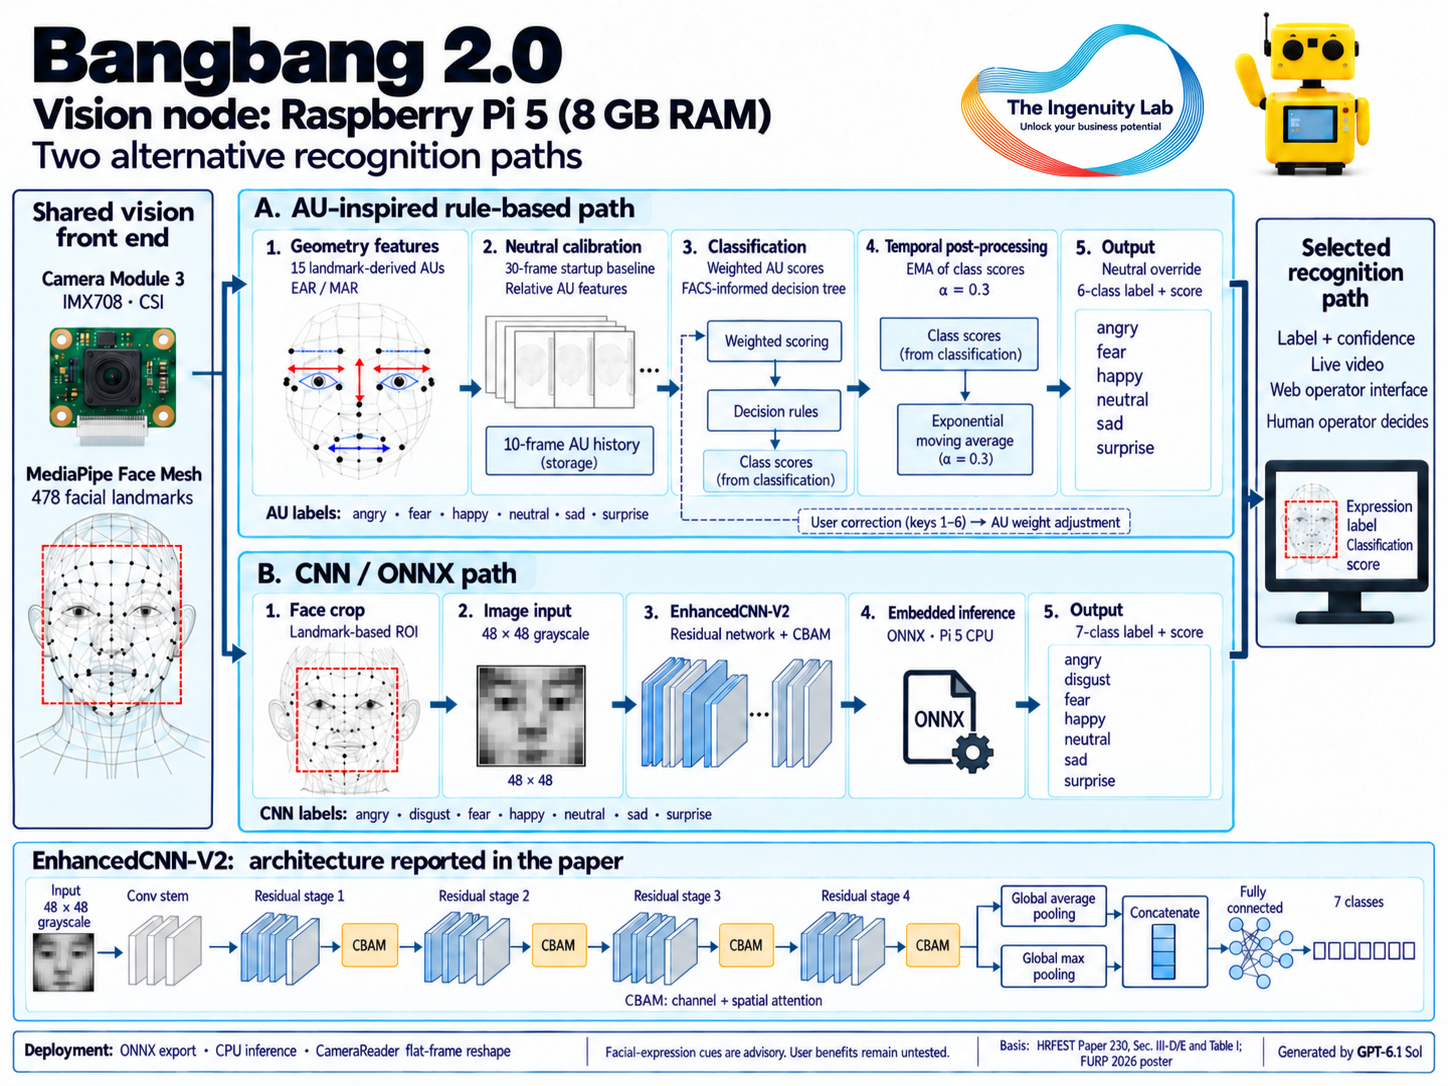
Bangbang 2.0 / 視覺流程 · 為 LinkedIn 製作的項目圖 視覺節點使用 16 GB RAM;原圖中的 8 GB 標示有誤。完整圖片 ↗讓人始終
參與決策。
透過臉部動作與雙語語音,為遠端化身機器人的操作員提供參考。我的工作是開發 Raspberry Pi 5 視覺處理流程,最終決策仍由操作員作出。
MediaPipe · ONNX · 邊緣視覺 · 遙操作
我的貢獻:開發臉部感知流程,並整合至團隊遙操作系統的 Pi 5 平台。
展開項目筆記 +
雙 Pi 遙操作系統結合 MediaPipe FaceMesh 前端、互補的 CNN 與可解釋 FACS/AU 路徑、雙語語音,以及瀏覽器介面。
AI 輸出僅作建議,最終決策責任仍由人類操作員承擔。
同一平台衍生出兩篇會議論文,分別探討臉部感知與雙語語音(HRFEST 論文 230),以及由人參與決策的邊緣/雲端 LLM 輔助系統(IHCI 論文 99)。
HRFEST 2026 · 論文 230 · 已獲接納發表
IHCI 2026 · 論文 99 · 已獲接納為口頭報告
其他工程探索
04 / 電力電子
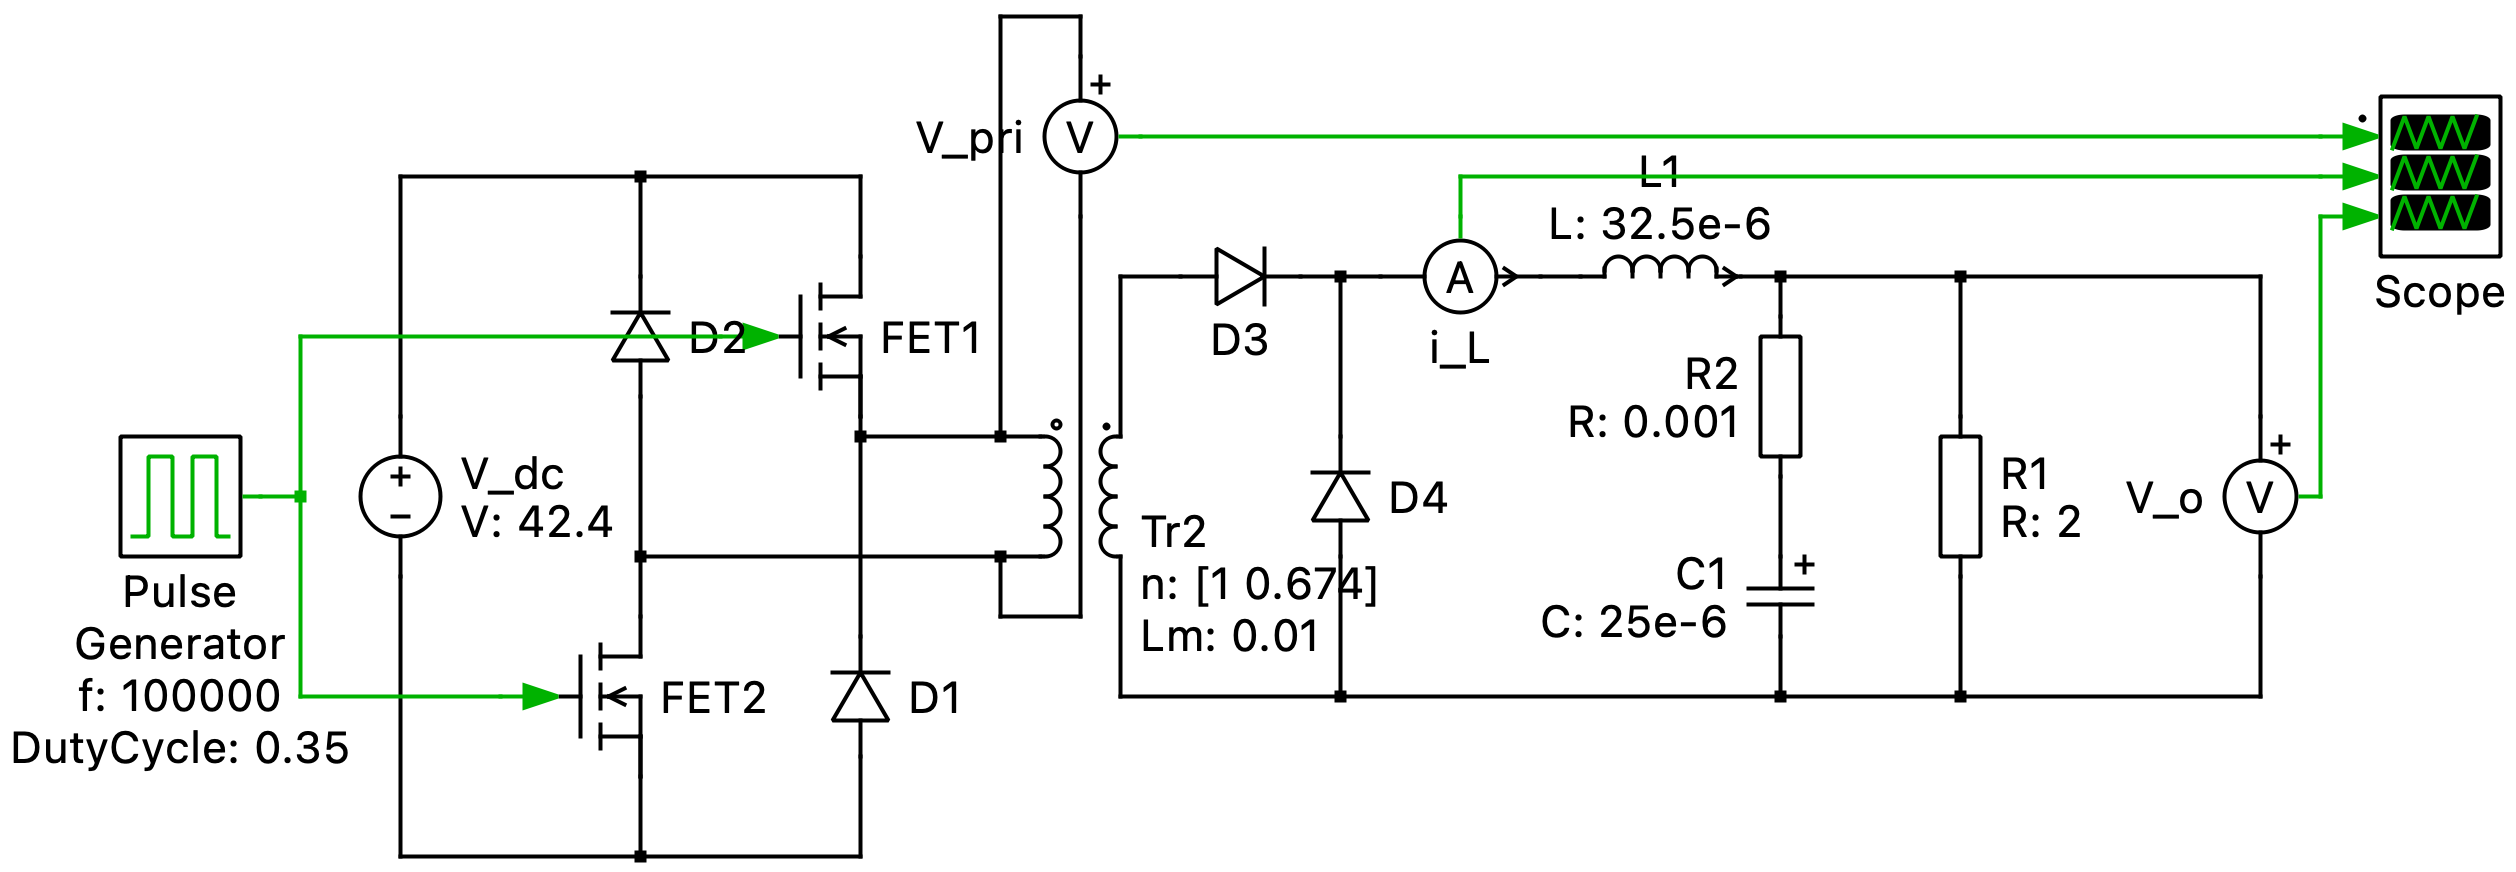
閉迴路順向轉換器
團隊製作的 50 W 雙開關順向轉換器,結合 PLECS 建模、自製磁性元件、Type III 補償及閉迴路硬體量測。
PLECS · 磁性元件 · Type III 補償
05 / FURP 2025
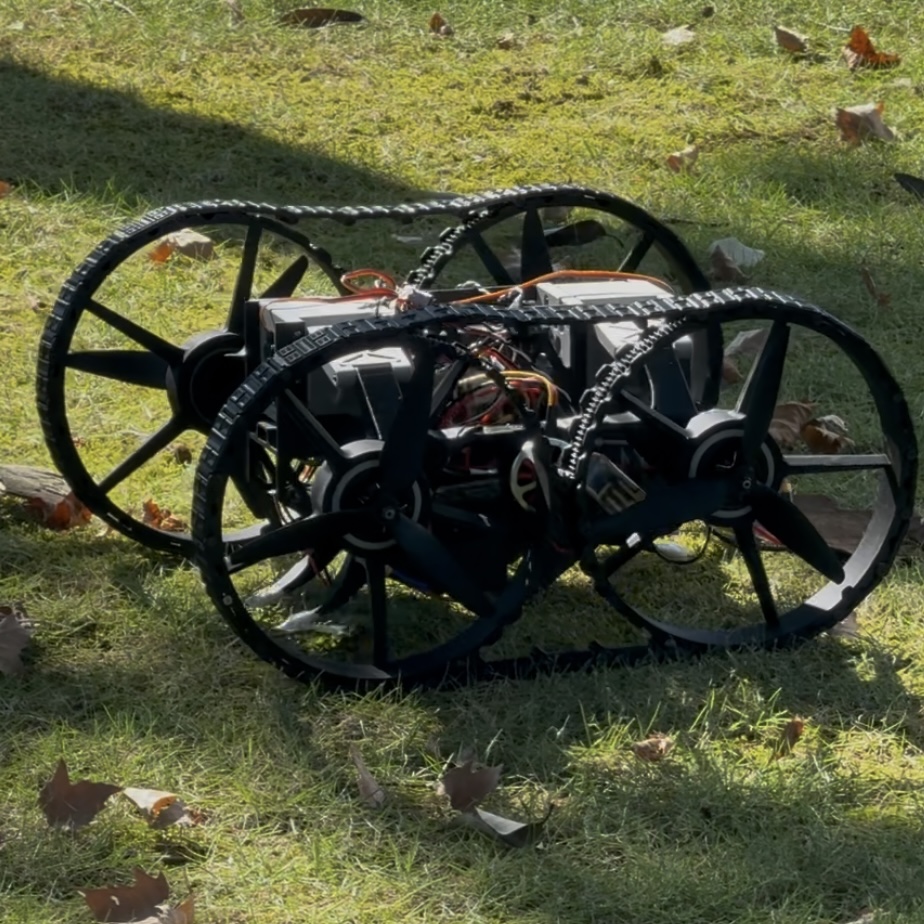
陸空變形機器人
FURP 2025 團隊基於 Michael Rechtin 的 Transforming Quadcopter 改作,探索地面移動與四旋翼飛行。我的貢獻包括機械修改、運動控制與嵌入式系統除錯。
Pixhawk · 線性致動器 · 地面與飛行模式
06 / 感測與訊號處理
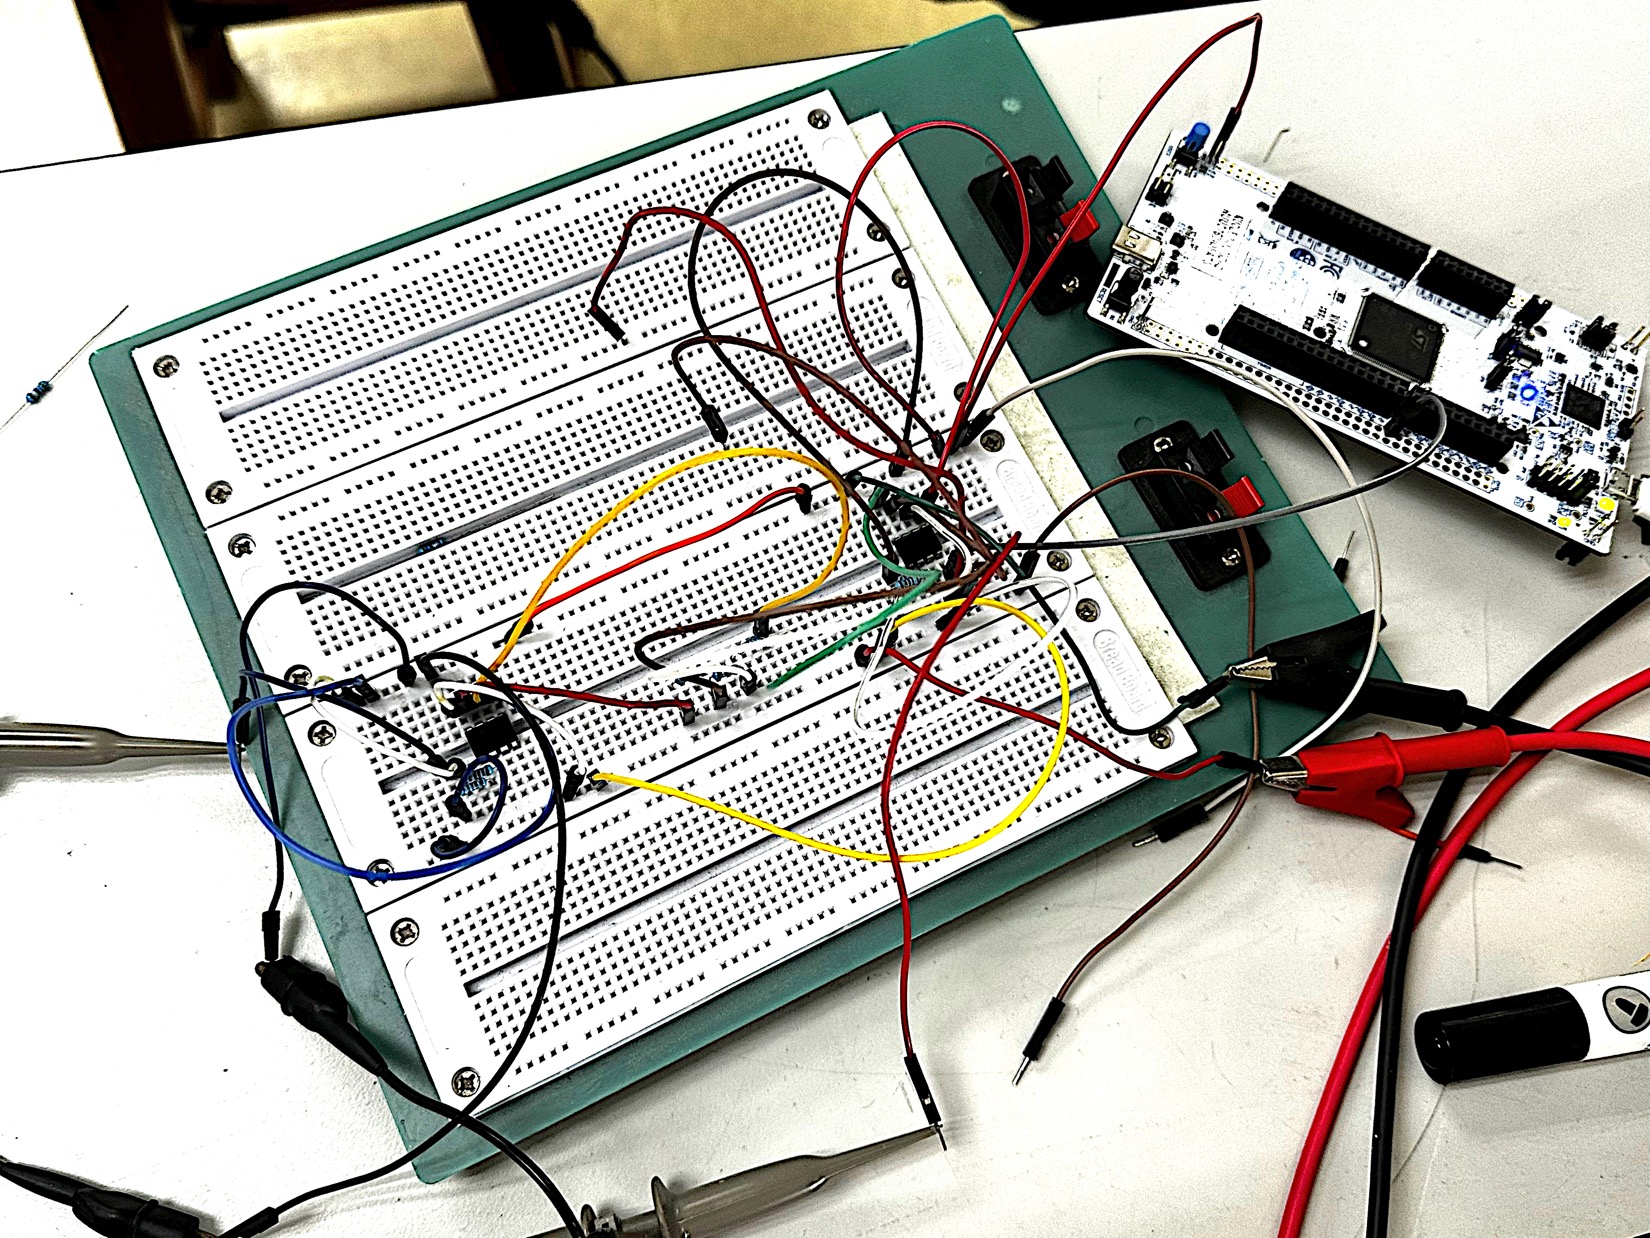
多普勒雷達測速器
團隊製作的測速器,串連 HB100 雷達、類比前端、STM32 的 FFT 處理與 CPLD 顯示。我們使用示波器檢查時序及通訊訊號,排查整合問題。
HB100 · STM32 · CMSIS-DSP · Verilog
07 / 早期嵌入式系統
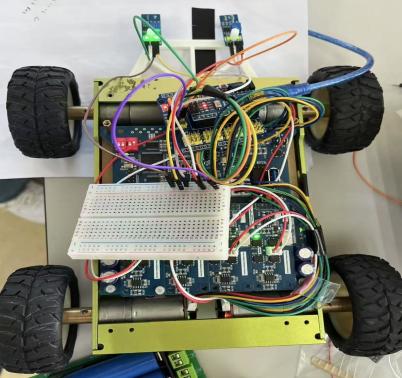
機器小車課程項目
從光學感測器循線、PID 調整,到 Raspberry Pi 視覺原型,這項早期團隊作業讓我接觸到感測、通訊與運動控制的整合。
Arduino · Raspberry Pi · OpenCV · PID
08 / 開發中的原型
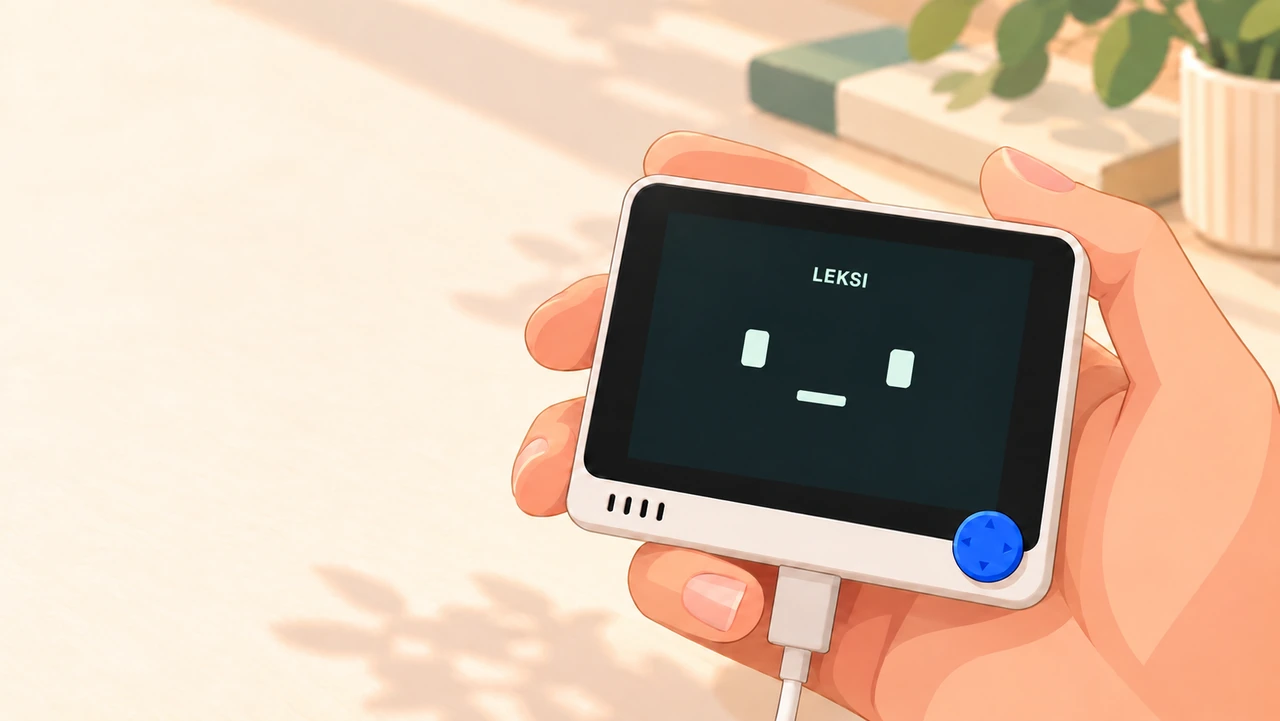
LEKSI
正在開發的手持互動原型。
AI 生成的概念插畫,並非最終原型。以 Seeed Wio Terminal 為基礎。
會議論文與報告資料。論文集出版及索引收錄另行記錄。
IHCI
2026 / 105Robot–Elevator Interaction: From Physical Panel Recognition to Activation
面板辨識、目標選擇與具保護機制的實體互動。
作者版本 · 2026 年 9 月。出版商版本及 DOI 尚未確認。場次:10 月 29 日,15:00–16:00 · SS4 · IEB 124 · 寧波(UTC+8)。
口頭報告
IHCI
2026 / 106A Lightweight Test and Training Platform Utilizing a Raspberry Pi 5: AI-retrieval, Tools and a Compact LLM
以 96 道 EEE 題目比較七種配置;GPU 基準測試與 Raspberry Pi 5 裝置測試的結果分別列出。
已提供 2026 年 9 月作者版本。出版商版本及 DOI 尚未確認。安排場次:10 月 30 日,15:30–16:30 · SS2 · IEB 124 · 寧波(UTC+8)。
口頭報告
HRFEST
2026 / 230Bangbang V2: On-Device Facial Emotion and Bilingual Speech Recognition for a Raspberry Pi-Based Tele-Operated Avatar Robot
以臉部與語音線索支援人主導的遙操作。
Siheng Ye · 九位作者中的第二作者。
已獲接納發表;論文集出版及索引收錄尚未確認。
會議報告
IHCI
2026 / 99Bangbang 2.0: Human-in-the-Loop Edge-Cloud LLM Decision Support for Inclusive Service Robots
以邊緣與雲端 LLM 提供建議,由遠端臨場操作員審核、選擇回覆。
Siheng Ye · 八位作者中的第四作者。
已獲接納為口頭報告。官方議程:2026 年 10 月 30 日,15:30–16:30 · SS2 · IEB 124 · 寧波(UTC+8)。論文集出版及 DOI 仍未確認。
口頭報告
03 / 關於我
學著看見
完整的系統。
葉嗣恒 / Siheng Ye
我從電氣與電子工程出發,希望繼續探索機器人、控制,以及能直接在裝置上運作的智慧系統。
我正在寧波諾丁漢大學修讀榮譽工學士學位,預計於 2027 年 7 月畢業,並準備在嵌入式系統、控制與自動化、資訊物理系統及邊緣 AI 等方向繼續深造。
目前的畢業設計透過模擬,研究 PMSM 預測轉矩控制中的數位延遲補償與預測穩健性。這項研究仍在探索階段,尚未進行硬體驗證。
做這些項目時,我常問自己:哪些結果能量測?哪些過程能說清楚?又有哪些決定應該留給人來做?
探索文字,也探索世界。工程之外,我喜歡閱讀、學習語言與旅行。
我也在尋找嵌入式系統、機器人、控制、電子測試或應用 AI 方向的實習。學期中可商議每週在寧波諾丁漢大學附近到場 2–3 次,實際時數需配合課表。
部分四年級課程 · 2026/27 +
- EEEE3124
- 物聯網
- EEEE3066
- 控制系統設計
- EEEE3076
- 機器人、動力學與控制
- EEEE3110
- 感測系統與訊號處理
其他平台
保持聯絡。
研究與工程交流可透過 LinkedIn 聯絡我,也歡迎瀏覽下方的程式碼、研究紀錄與公開履歷。