EEEE2075 · 第 02 組 · 2025
多普勒雷達測速器
從 HB100 雷達接收訊號,經類比電路調理與 STM32 頻率分析,再由 CPLD 顯示結果的測速器項目。
我的貢獻
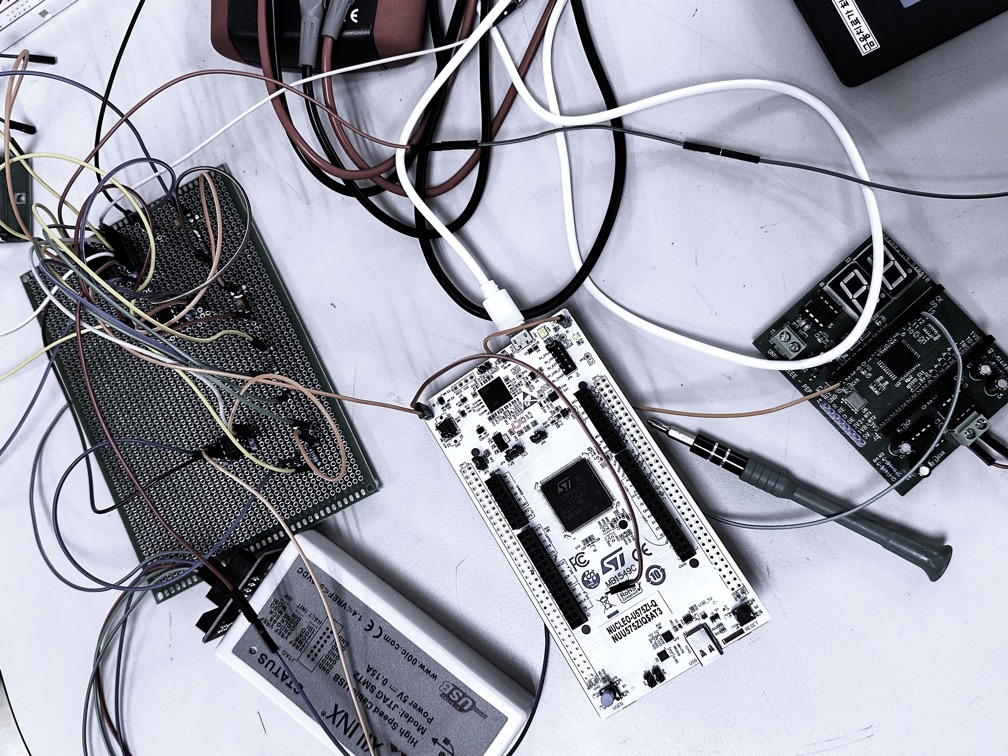
我在第 02 組參與系統整合,以 Verilog 實作 UART 接收與顯示邏輯,並用示波器檢查訊號閾值和通訊時序。
團隊最終簡報介紹完整系統;我的具體分工則依個人項目紀錄整理。
從微弱訊號到顯示結果
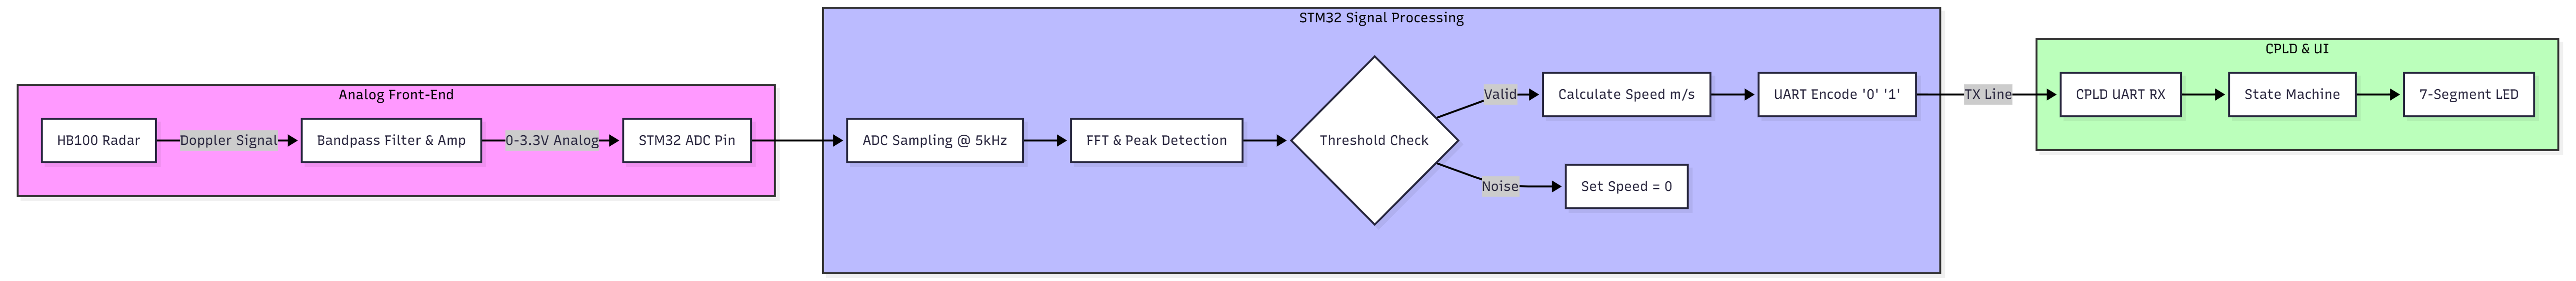
類比前端先放大雷達訊號並濾除雜訊,再交由 ADC 取樣。STM32 用 FFT 估計頻率、換算速度,最後將數值整理成顯示格式,送往 CPLD。整合示範的取樣率為 5 kHz,另一次獨立 FFT 練習則使用 10 kHz。
展示能說明什麼
簡報包含 2 kHz 訊號產生器練習、獨立的比較器與計時器頻率計,以及以手部動作測試雷達的示範。設定雜訊閾值與低頻截止後,靜止時的顯示較穩定。
80 km/h 是預定的測速範圍,並非已驗證的準確度結果。手部動作示範用來觀察系統反應,未經校準,不能作為精確測速的證據。
通訊限制:由於 STM32 端缺少收發器,RS485 僅實現單向傳輸。簡報將補充第二個收發器及製作 PCB 列為後續改進。
原始紀錄
來源:Design and Implementation of Doppler Radar Speed Detector,第 02 組最終簡報,共 30 頁。已將找回的 Final Version 與早期簡報核對;尚未找回最終書面報告。
原始封面列有四位團隊成員及學號。本頁保留團隊署名與部分原圖,完整簡報則留在私人檔案中。