ロボティクス・環境認識
ロボットによるエレベーター操作
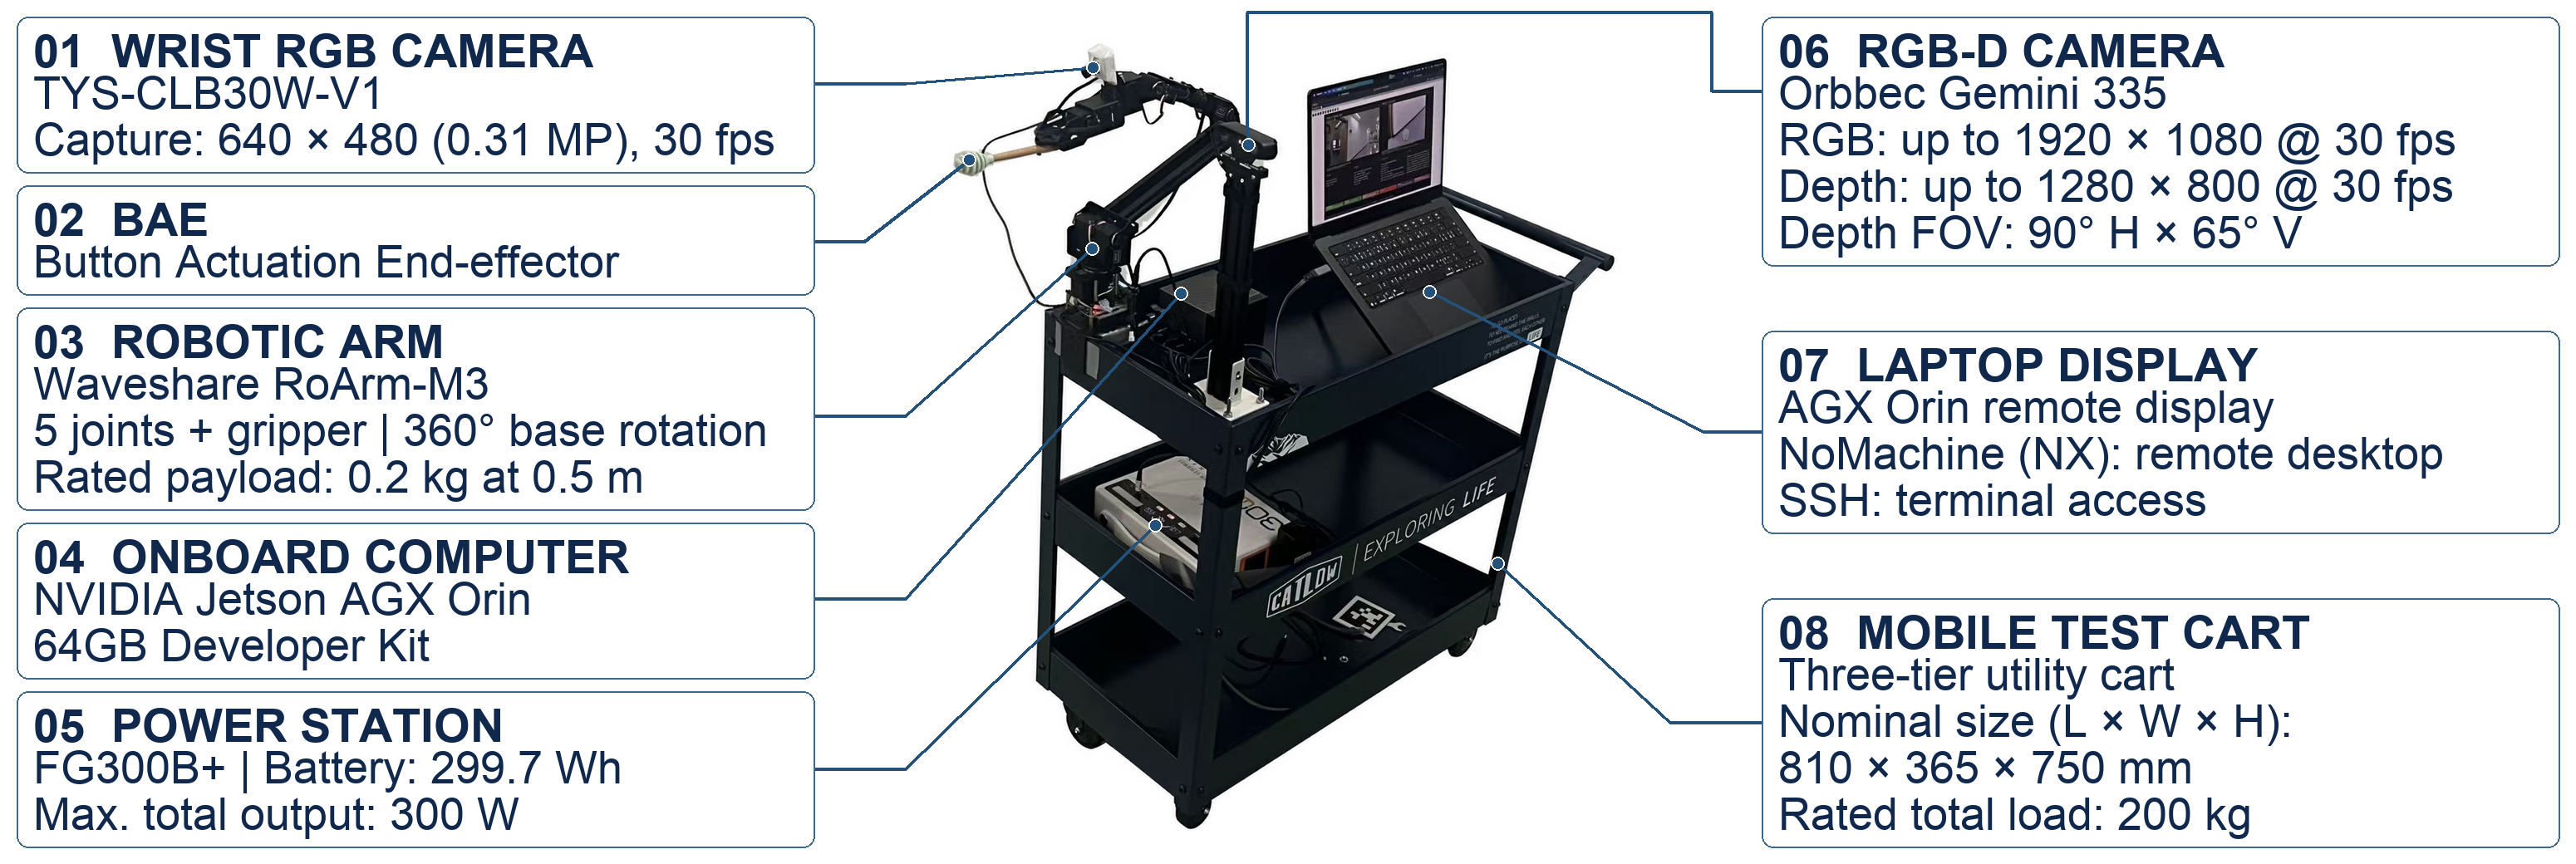
エレベーターのパネルを
読み取るロボット。
ボタンを見つけたら、指示されたボタンを選び、3次元位置を特定して安全に近づきます。このプロジェクトでは、安全対策を組み込み、認識から操作までの流れを段階ごとに設計しました。
RGB-D · OpenCV · キャリブレーション · ロボットアーム
担当 — 共同研究で、段階的な認識処理、RGB-Dによる位置推定とキャリブレーション、安全対策を備えたロボットアームの統合を手がけました。
技術詳細と評価結果
ボタン検出、HOG+SVMによる分類、指示の意味に基づくボタン選択、RGB-Dによる位置推定、キャリブレーションを、安全対策を備えたアーム操作につなげています。
評価結果 — ラベル付きのボタン画像379枚でマクロF1は0.9963、オフラインで指示ごとに対象ボタンを選ぶ評価では正解率85.1%でした。実機での実演は定性的な確認2件に限られ、さまざまな環境での運用は未検証です。
IHCI 2026 · 論文105 · 口頭発表に採択