FURP 2025 · チームで製作した研究用試作機
変形式の陸空両用ロボット
FURP 2025で、Michael RechtinのTransforming Quadcopterをもとに、地上走行と4ローターでの飛行を組み合わせた試作機をチームで製作しました。
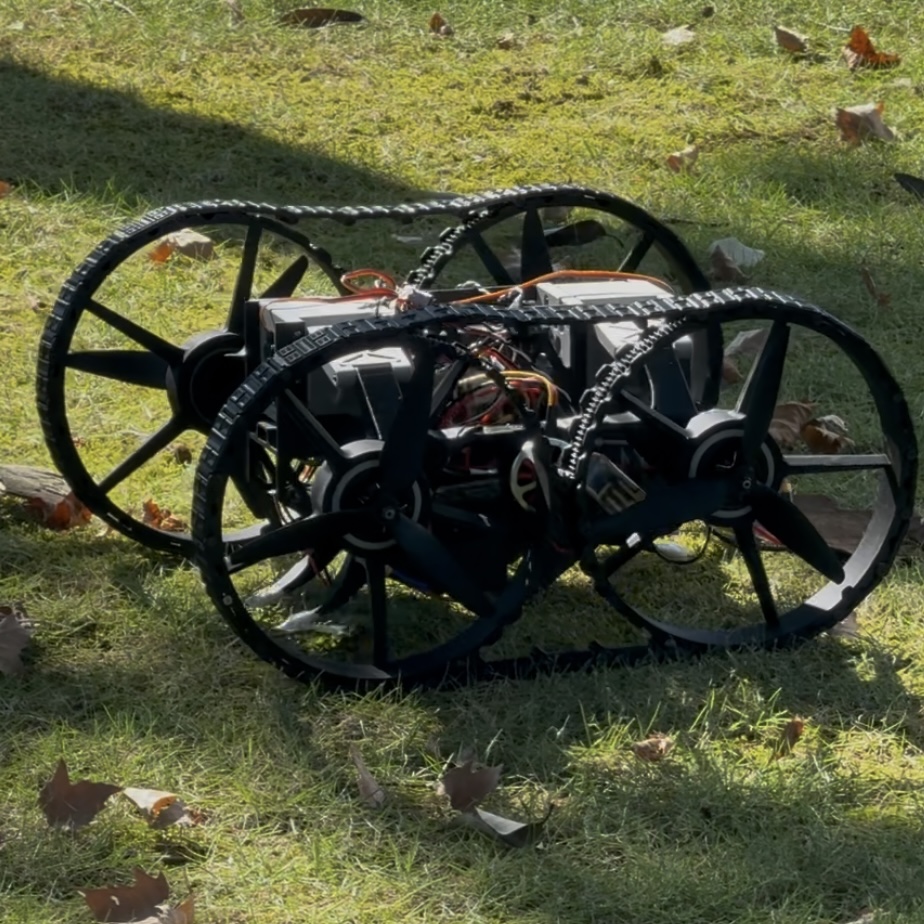
元の設計とチームでの改良
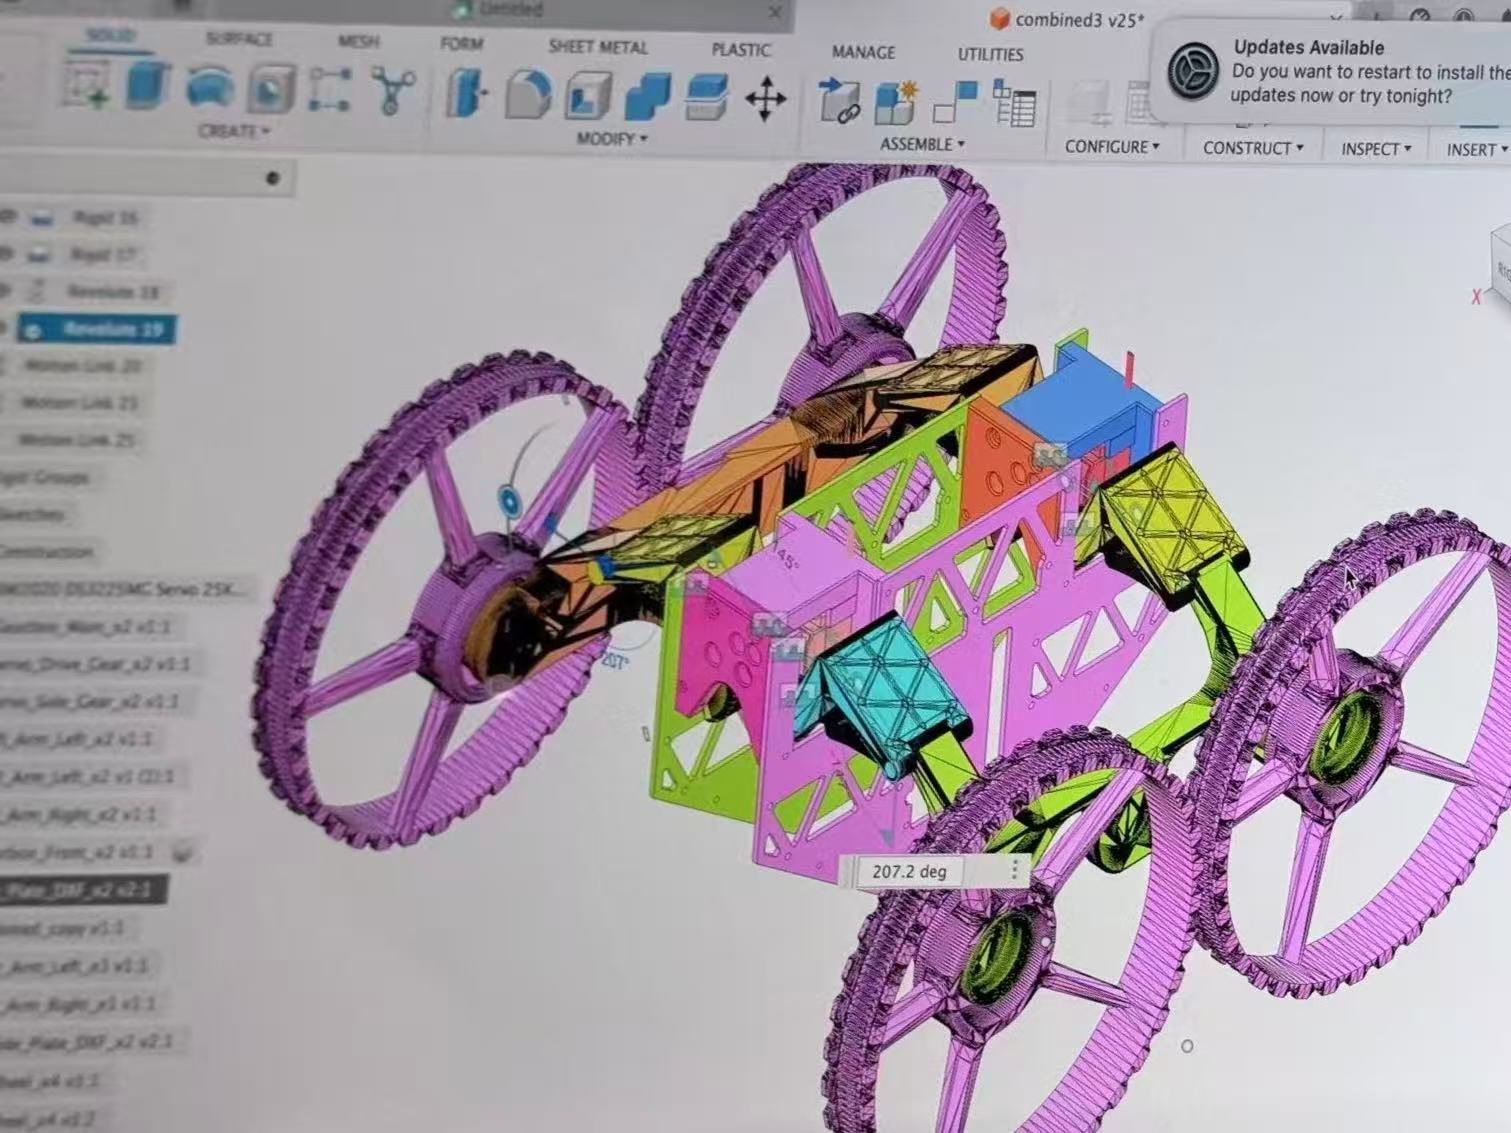
Michael RechtinがYouTube動画Building a Real Life Transformerで紹介したTransforming Quadcopterが元になっています。チームではFURPに向けて設計を見直し、機構部、動作制御、組み込みシステムを一つの試作機に統合しました。
チームのポスターTransformer Quadcopterでは、地上走行用モーター2基、プロペラ用モーター4基、サーボ2基、リニアアクチュエータ2基を紹介しています。飛行はPixhawk 2.4.8で制御し、地上走行と手動での変形は別系統のRCで操作します。
私は主に機構の改良、動作制御、組み込みシステムのデバッグを担当しました。試作機では、機体構造、アクチュエータのストローク、電力配分、制御インターフェースを組み合わせています。
試作機の動作確認
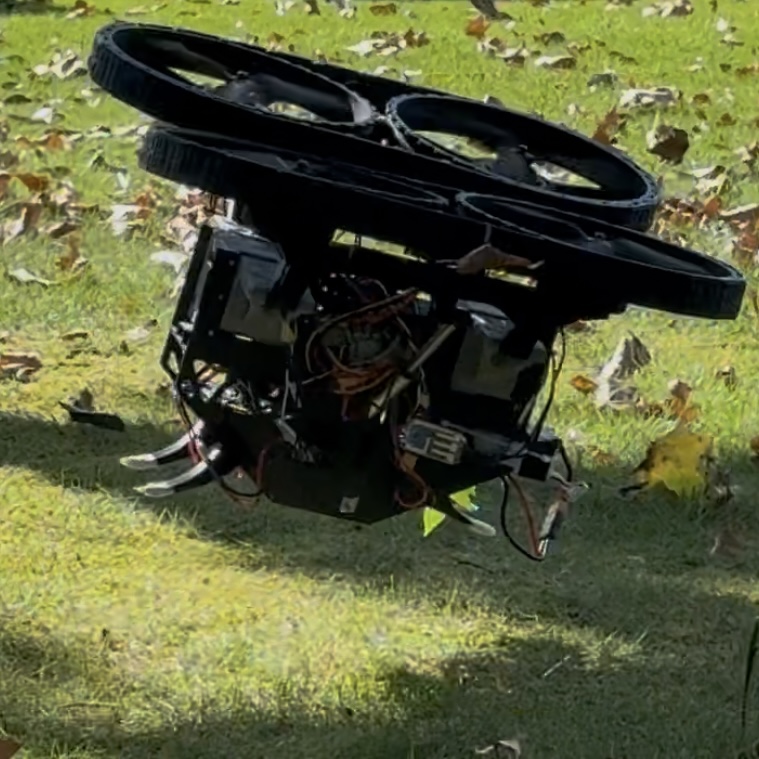
チームのポスターには、地上走行試験と低高度での離着陸が報告されています。入手できた資料では、自律飛行の再現性までは確認できません。画像によるナビゲーション、SLAM、状況に応じた自律的なモード切り替えは今後の課題です。
出典と元資料
出典 — FURP 2025のチームポスターTransformer Quadcopter(v9)。指導教員はDr Chiew-Foong Kwong、アドバイザーはFuhua Jiaです。ポスターに記載の著者は上に掲載しています。最終報告書は見つかっていません。
ポスターから取り出した元画像を、全体が見える形で掲載しています。学籍番号を含むポスター全体は非公開で保管しています。