FURP 2025 · 팀 연구 시제품
형태를 바꾸는 지상·공중 겸용 로봇
FURP 2025 팀 프로젝트에서 Michael Rechtin의 Transforming Quadcopter를 개조해 지상 주행과 쿼드로터 비행을 결합했습니다.
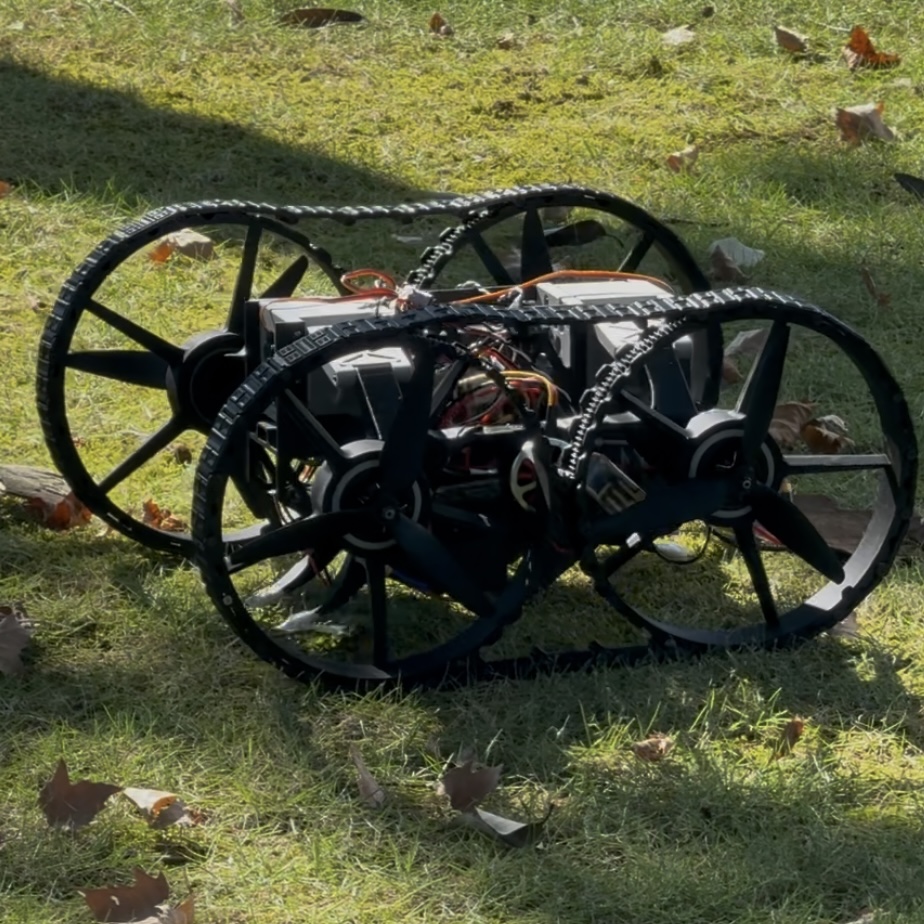
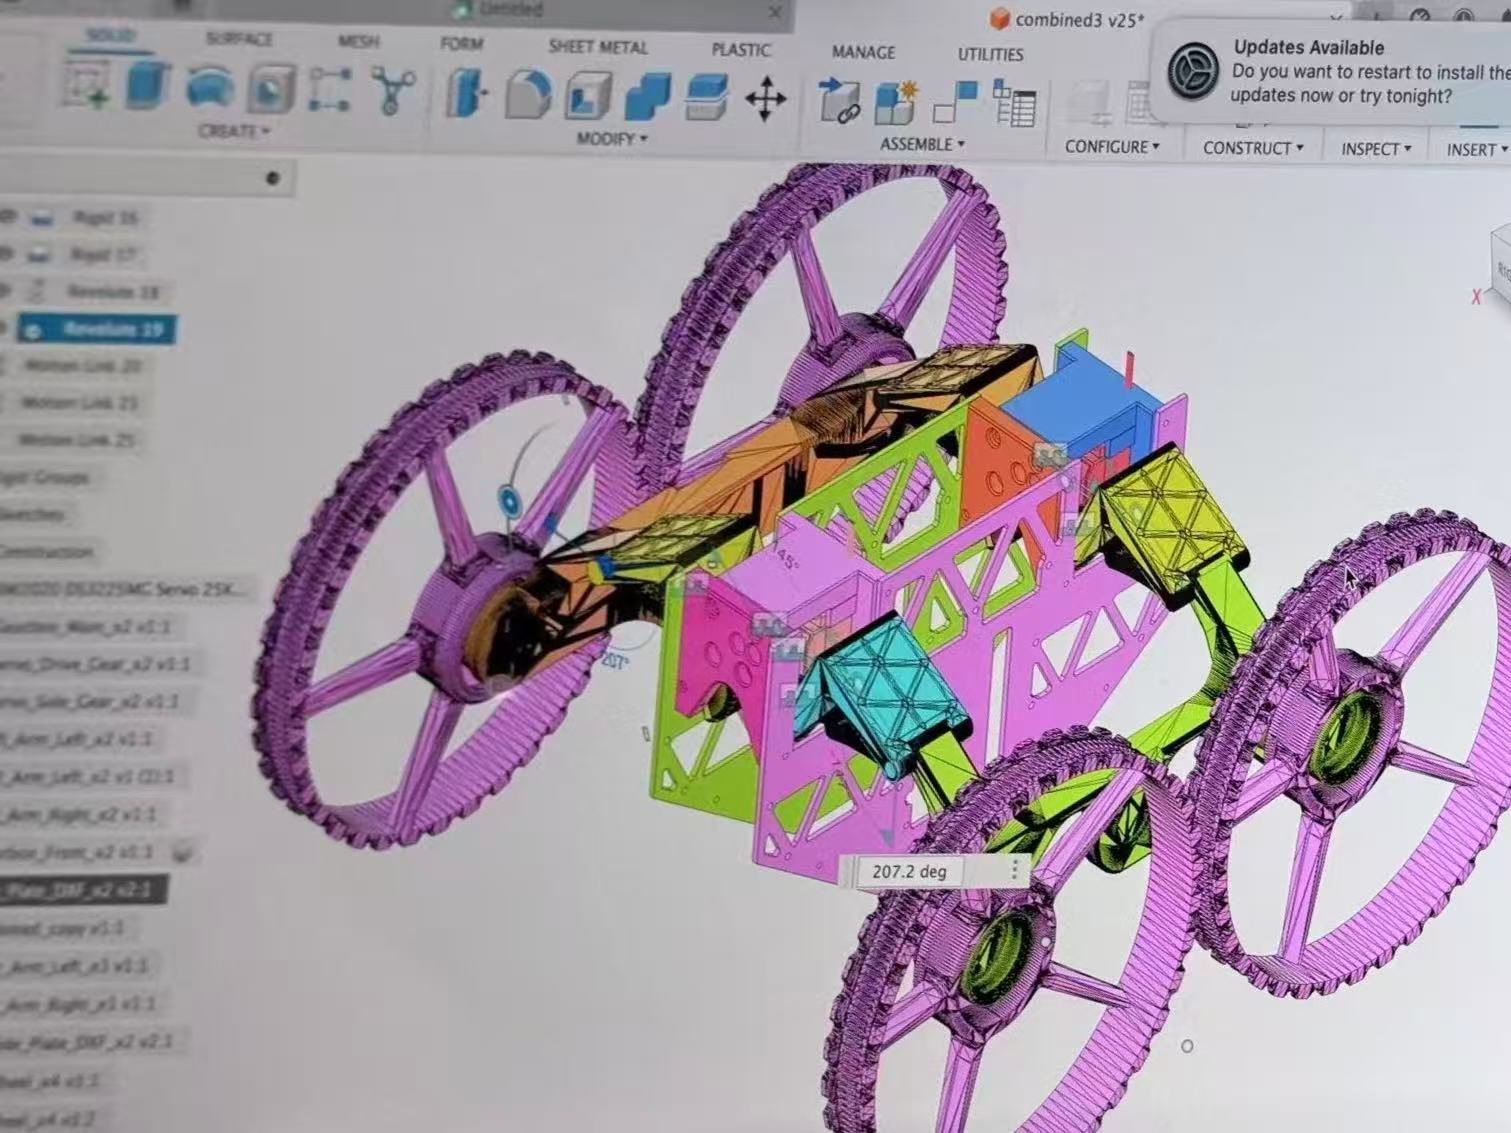
원본 설계를 팀에서 개조한 과정
이 시제품은 Michael Rechtin이 YouTube 영상 Building a Real Life Transformer에서 소개한 Transforming Quadcopter를 바탕으로 합니다. 팀은 FURP 프로젝트에 맞게 원본 설계를 개조하고 기구부, 동작 제어, 임베디드 시스템을 통합했습니다.
팀의 Transformer Quadcopter 포스터에는 지상 구동 모터 2개, 프로펠러 모터 4개, 서보 2개, 선형 액추에이터 2개가 소개돼 있습니다. 비행에는 Pixhawk 2.4.8 컨트롤러를, 지상 주행과 수동 변형에는 별도의 RC 조종 장치를 사용했습니다.
팀에서 기구 개조, 동작 제어, 임베디드 시스템 디버깅을 주로 맡았습니다. 시제품을 제작하면서 구조, 액추에이터의 이동 범위, 전력 분배와 제어 인터페이스를 함께 고려했습니다.
시제품 시험에서 관찰한 내용
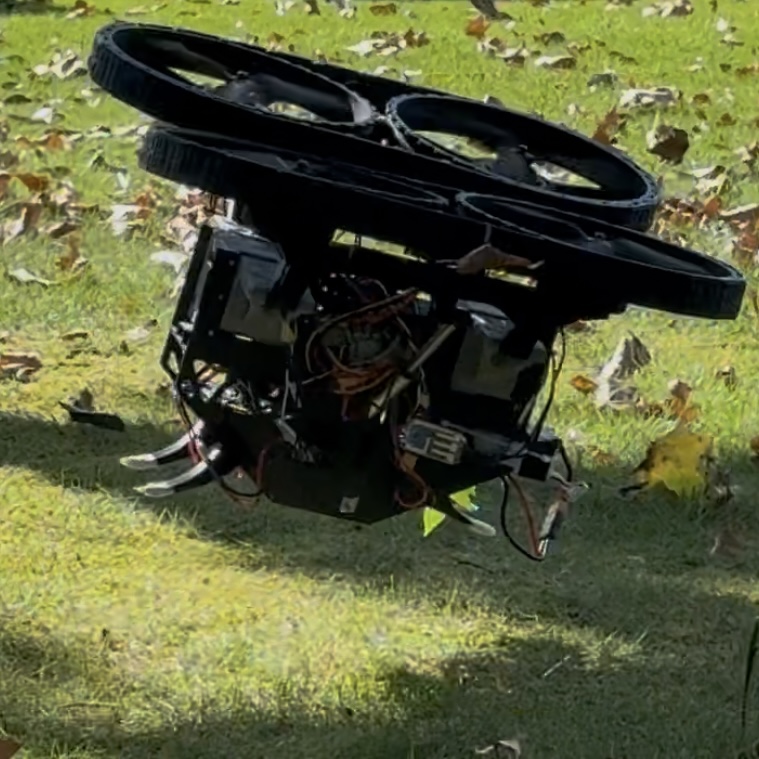
팀 포스터에는 지상 시험과 저고도 이착륙 관찰 결과가 담겨 있습니다. 확보한 자료만으로 자율 비행을 반복해서 재현할 수 있는지는 확인할 수 없습니다. 영상 기반 항법, SLAM, 적응형 자율 모드 전환은 향후 과제로 제시했습니다.
원본 자료
출처 · Transformer Quadcopter, FURP 2025 팀 포스터 v9. 지도 교원은 Dr Chiew-Foong Kwong, 자문은 Fuhua Jia입니다. 원래 저자 명단은 위와 같습니다. 최종 보고서는 아직 확보하지 못했습니다.
포스터에서 추출한 그림을 원본 그대로 실었습니다. 학번이 담긴 전체 포스터는 비공개로 보관합니다.