FURP 2025 · 團隊研究原型
陸空變形機器人
FURP 2025 團隊基於 Michael Rechtin 的 Transforming Quadcopter 改作,結合地面移動與四旋翼飛行。
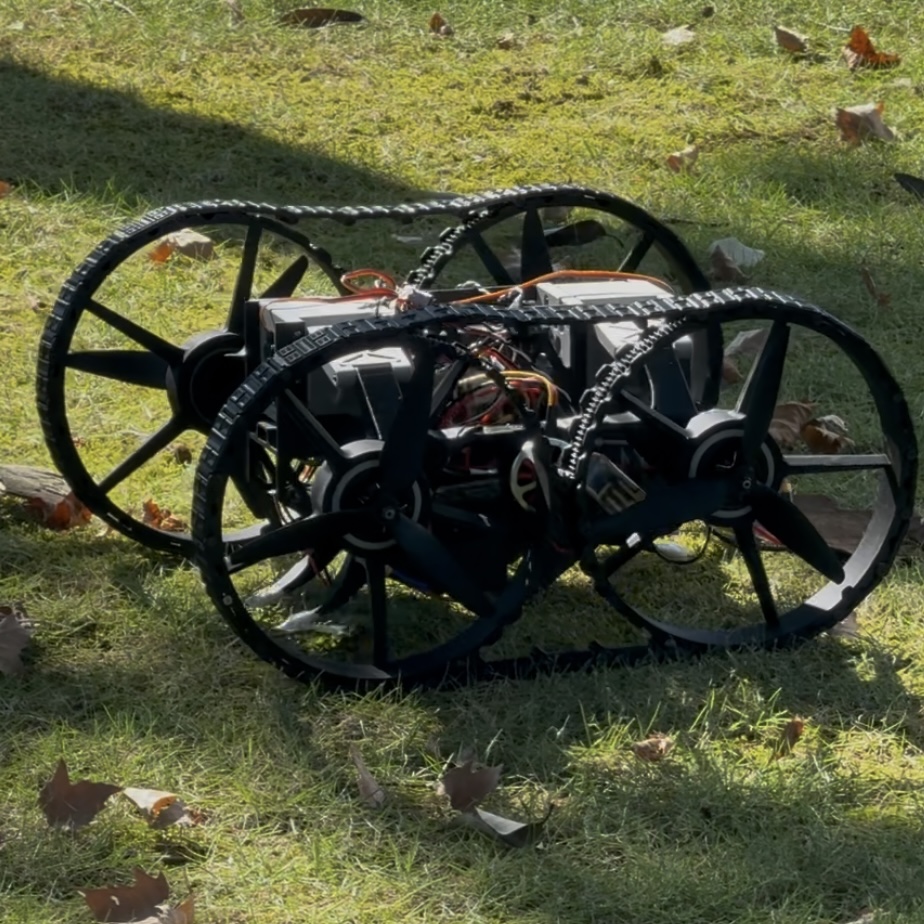
設計基礎與團隊改作
原型基於 Michael Rechtin 的 Transforming Quadcopter 改作,原設計介紹於其 YouTube 影片 Building a Real Life Transformer。團隊為 FURP 項目修改設計,並整合機械組裝、運動控制與嵌入式系統。
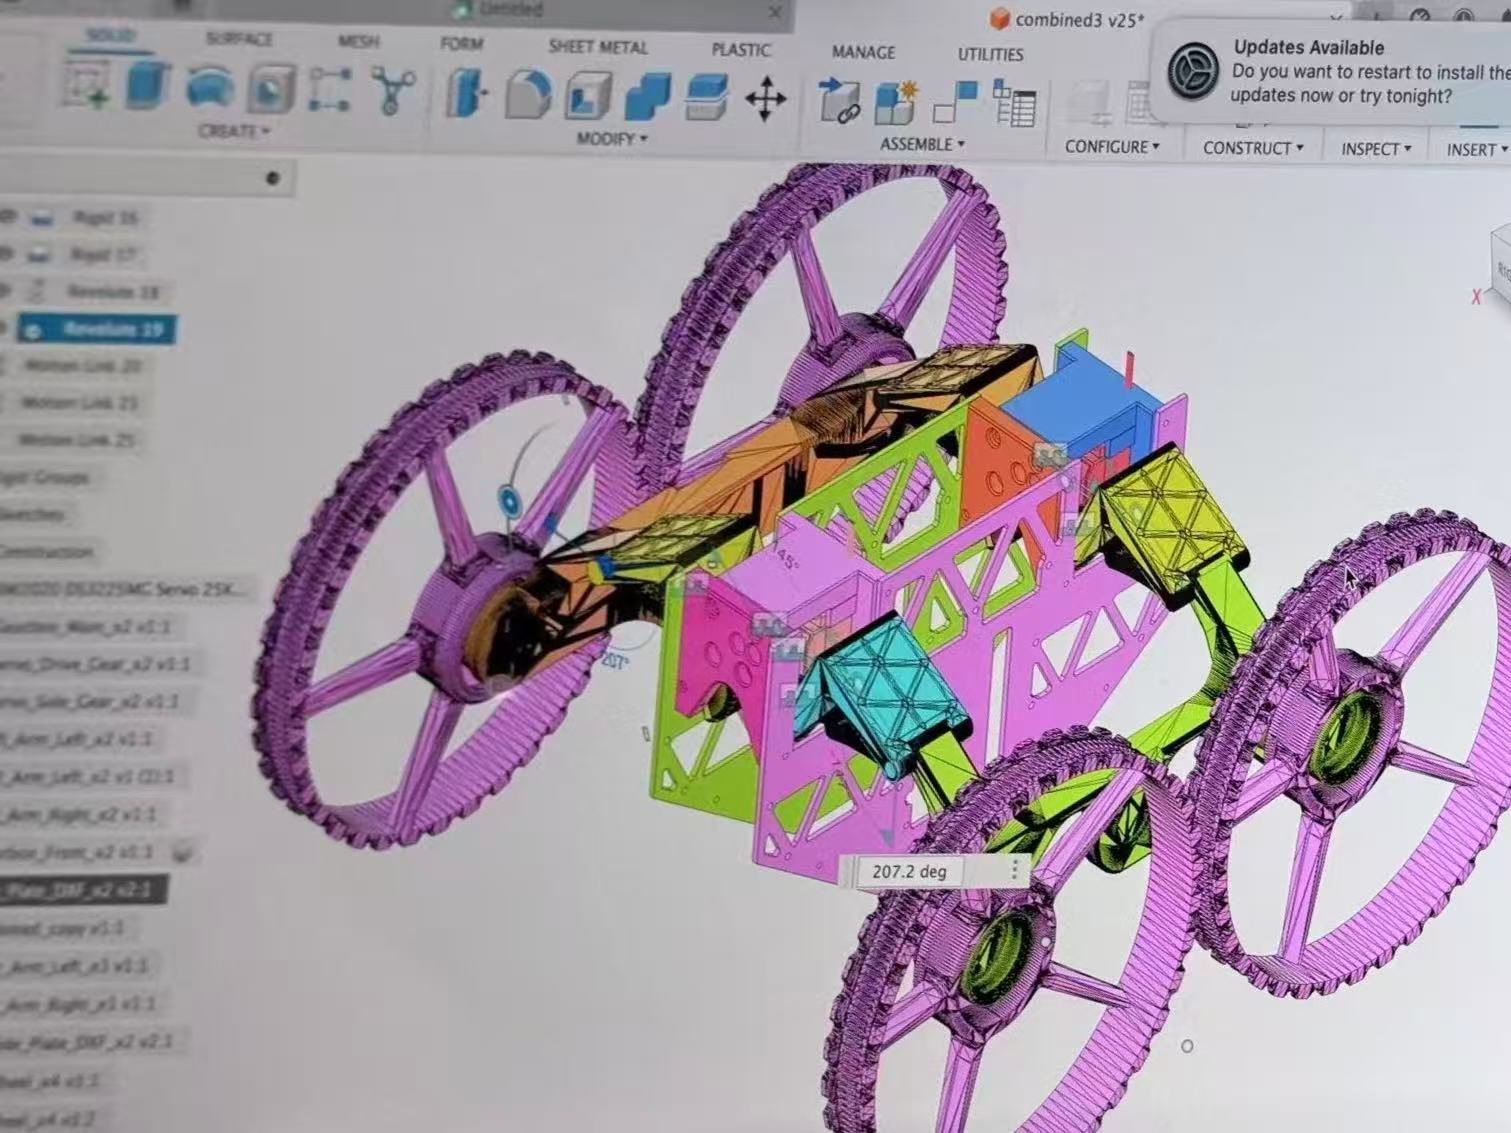
團隊的 Transformer Quadcopter 海報描述兩個地面驅動馬達、四個螺旋槳馬達、兩個伺服馬達與兩個線性致動器。Pixhawk 2.4.8 控制器負責飛行系統,獨立的 RC 控制則支援地面系統與手動變形。
我在團隊中主要參與機械修改、運動控制及嵌入式系統除錯。原型整合了結構、致動器行程、配電與控制介面。
原型觀察
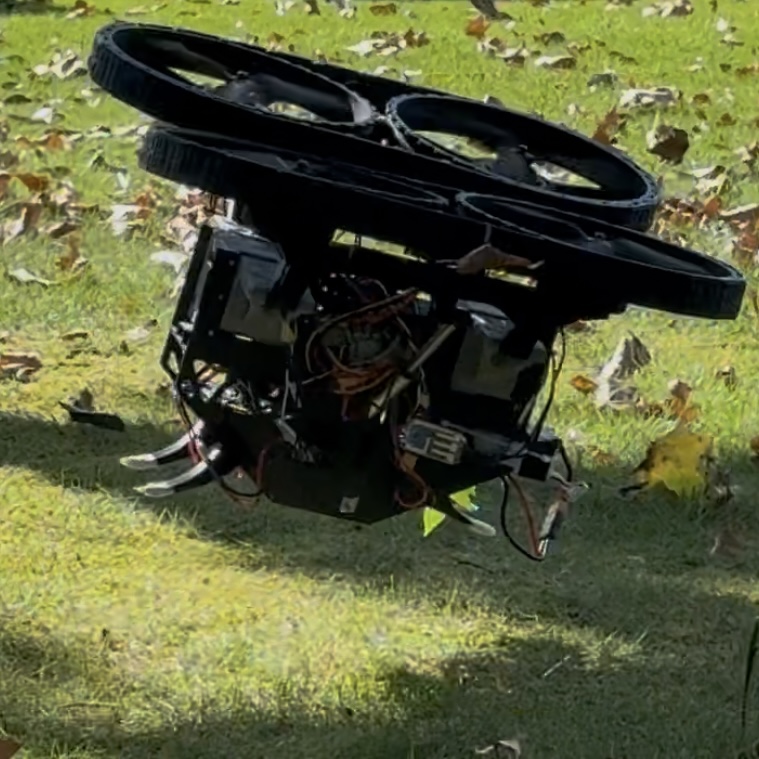
海報記錄了團隊的地面測試與低空起降觀察,但現有資料尚不足以證明原型能穩定重複地自主飛行。視覺導航、SLAM 及自適應的自主模式切換,均列為後續研究方向。
原始紀錄
來源:Transformer Quadcopter,FURP 2025 團隊海報 v9。導師:Dr Chiew-Foong Kwong;指導者:Fuhua Jia。上方保留原作者名單。尚未找回最終書面報告。
此處圖片均為從海報擷取的完整圖像。完整海報包含學號,保留在私人檔案中。