FURP 2025 · Prototype de recherche réalisé en équipe
Robot terrestre et aérien transformable
Adaptation en équipe du Transforming Quadcopter de Michael Rechtin pour le FURP 2025, combinant déplacement au sol et vol en quadrirotor.
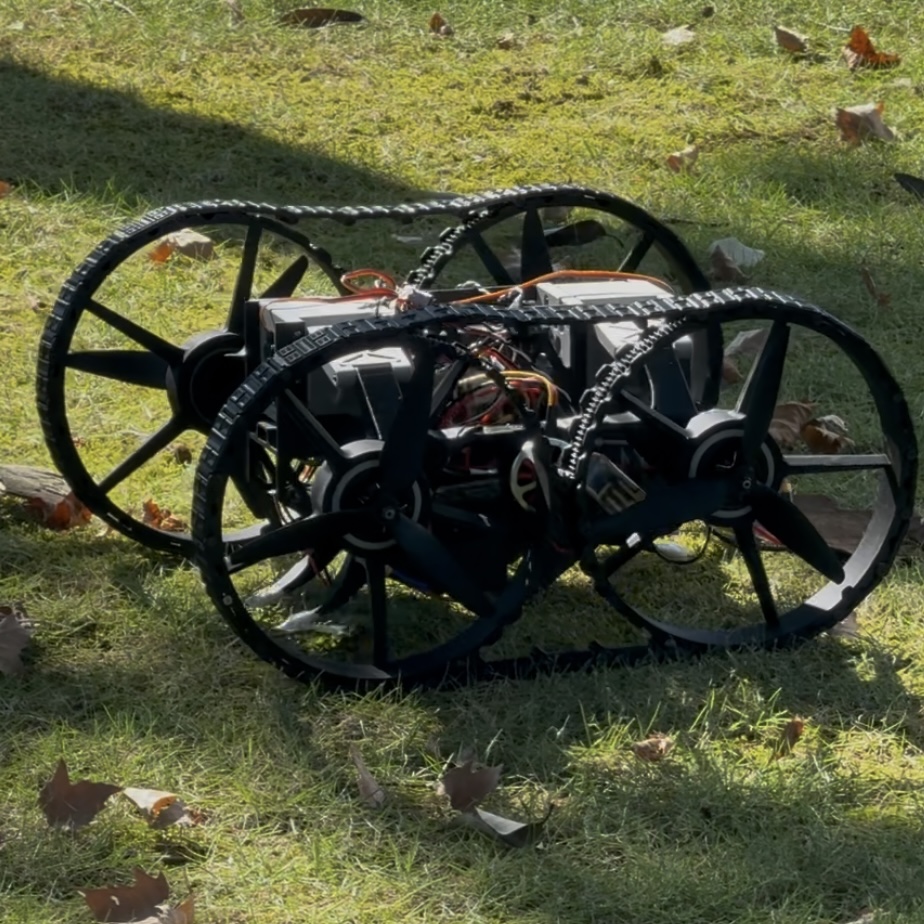
Du modèle d’origine au prototype
Le projet FURP s’inspire du Transforming Quadcopter de Michael Rechtin, présenté dans sa vidéo YouTube Building a Real Life Transformer. L’équipe en a adapté la conception, puis intégré la mécanique, la commande des mouvements et les systèmes embarqués.
Le poster d’équipe Transformer Quadcopter décrit deux moteurs de traction, quatre moteurs d’hélice, deux servomoteurs et deux actionneurs linéaires. Un contrôleur Pixhawk 2.4.8 gère le vol. Une radiocommande distincte gère le déplacement au sol et la transformation manuelle.
Au sein de l’équipe, j’ai travaillé sur les modifications mécaniques, la commande des mouvements et la mise au point du système embarqué. L’intégration a porté sur la structure, la course des actionneurs, la distribution électrique et les interfaces de commande.
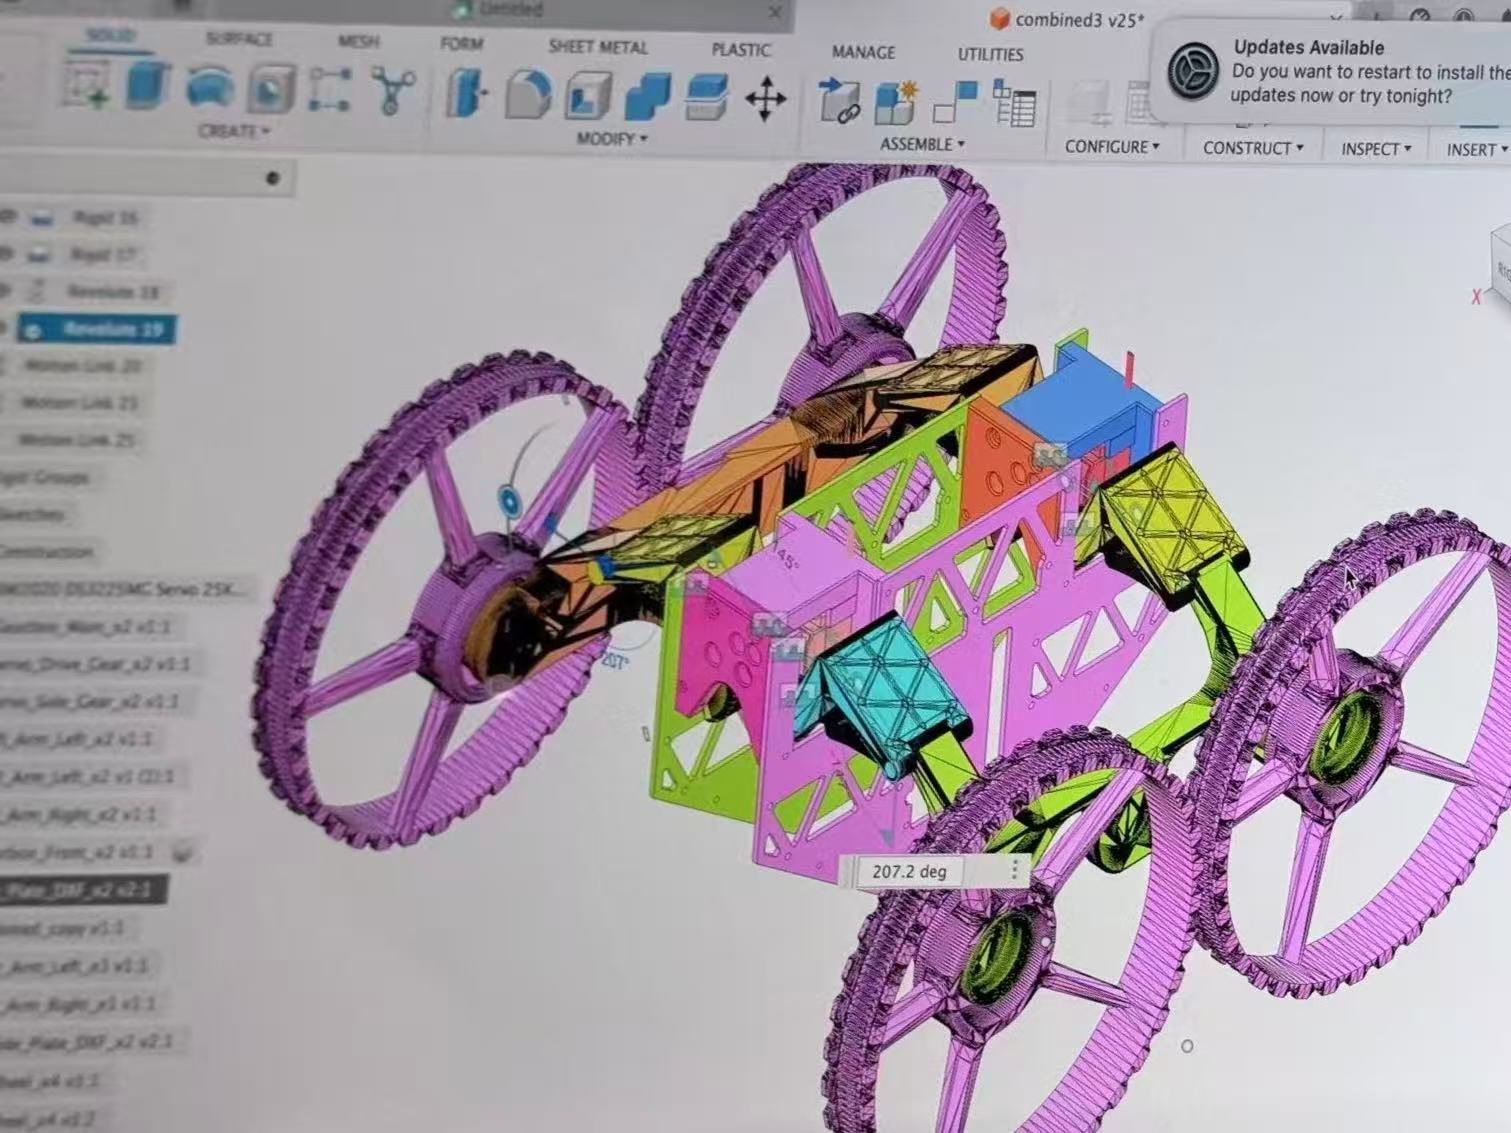
Observations sur le prototype
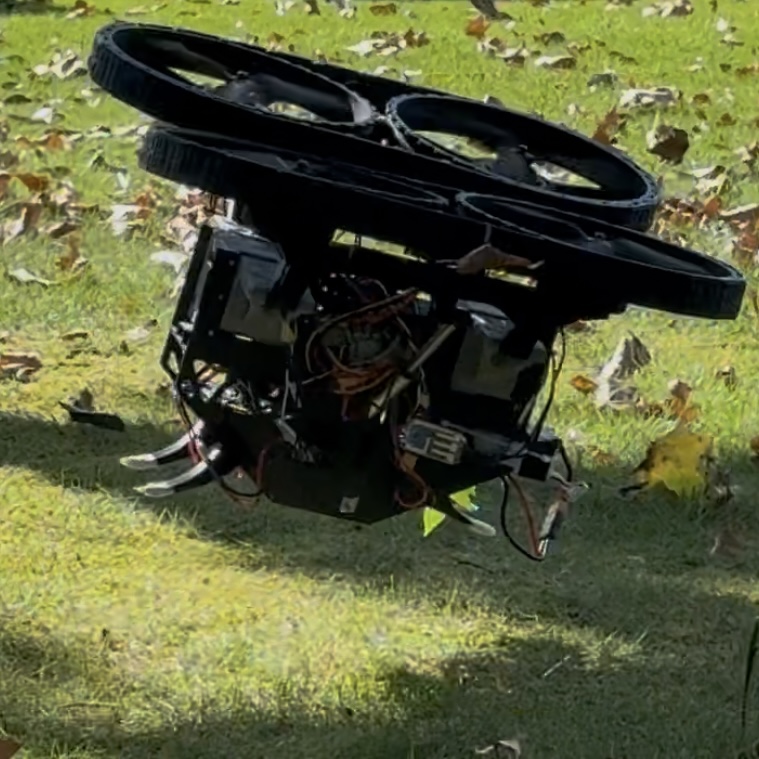
Le poster de l’équipe rend compte d’essais au sol ainsi que de décollages et d’atterrissages à faible altitude. Ces observations ne suffisent pas à établir la répétabilité du vol autonome. La navigation visuelle, le SLAM et la transition autonome et adaptative entre les modes font partie des suites envisagées.
Sources d’origine
Source : Transformer Quadcopter, poster d’équipe FURP 2025, v9. Encadrement par le Dr Chiew-Foong Kwong, avec les conseils de Fuhua Jia. La liste d’origine des auteurs figure ci-dessus. Aucun rapport écrit final n’a été retrouvé.
Les figures sont des images complètes extraites du poster. Le poster intégral contient les numéros étudiants et reste dans les archives privées.