Siheng Yecarnet d’ingénierie

Robotique · automatique · intelligence embarquée

Siheng Ye

Des signaux
au monde physique.

En dernière année de génie électrique et électronique à l’University of Nottingham Ningbo China, je travaille sur des systèmes qui associent capteurs, logiciels et machines.

Portrait de Siheng Ye
葉嗣恒EEE · UNNC

Observer. Construire. Comprendre.

01 / Projets sélectionnés

Projets sélectionnés

Comment faire lire un panneau d’ascenseur à un robot ou exécuter un petit modèle de langage sur un Raspberry Pi ? Retrouvez mes prototypes de recherche et mes premiers projets d’ingénierie, avec leurs résultats et les documents d’origine.

01

Robotique et perception

Interaction robot–ascenseur
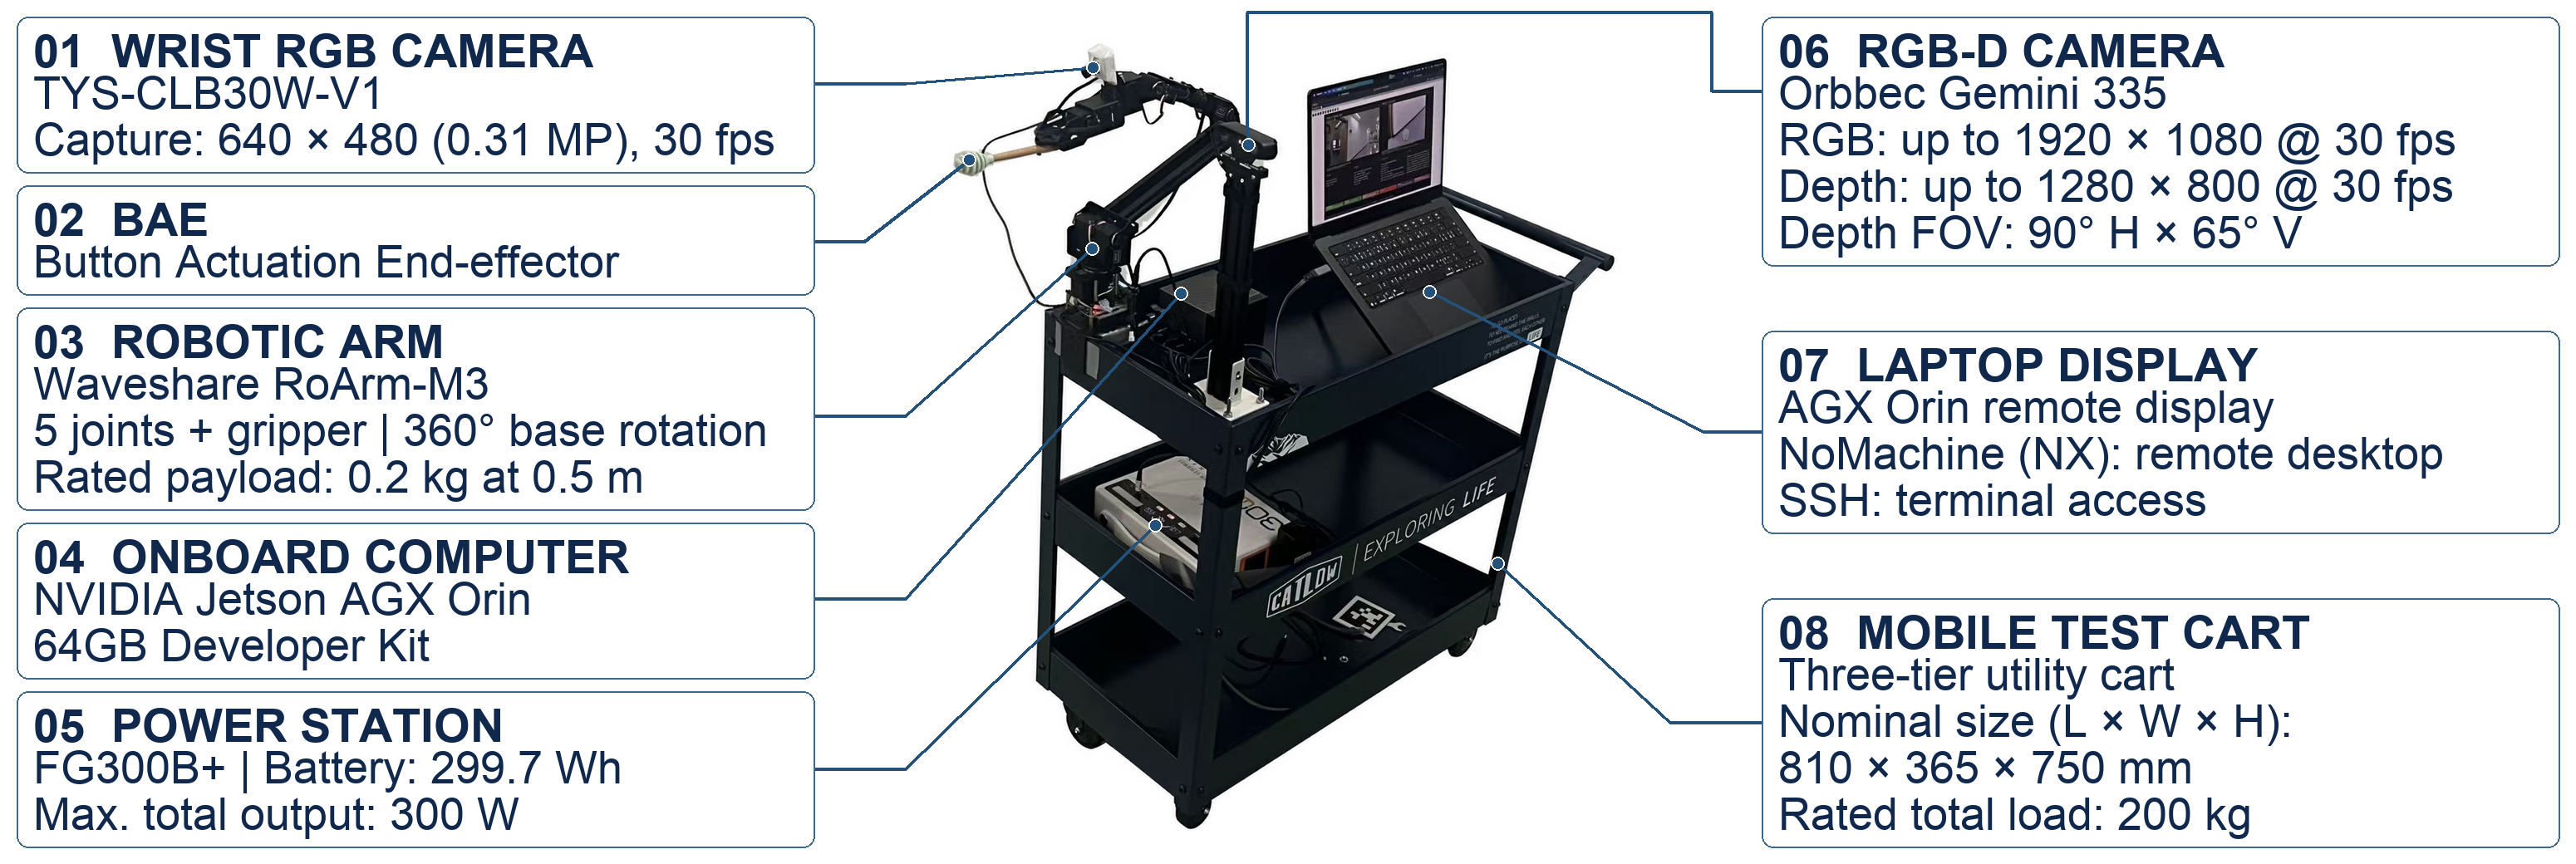
Figure 1 de l’article 105 : la plateforme expérimentale réunit un bras RoArm-M3 équipé d’une caméra au poignet, une caméra RGB-D, un ordinateur Jetson, un portable et un chariot mobile.
Article 105 · fig. 1 / plateforme expérimentaleFigure complète ↗

Apprendre à un robot
à lire un panneau d’ascenseur.

Une fois les boutons détectés, il faut choisir le bon, le localiser en 3D et guider le bras jusqu’à lui en toute sécurité. Ce projet réunit ces étapes et intègre des mécanismes de protection.

RGB-D · OpenCV · étalonnage · bras robotisé

Ma contribution : au sein de l’équipe, j’ai travaillé sur la perception par étapes, la localisation RGB-D, l’étalonnage et l’intégration des protections à la commande du bras.

Consulter les notes du projet

Le robot détecte les boutons, les classe par HOG+SVM, puis interprète leur libellé pour choisir la cible. La localisation RGB-D et l’étalonnage guident ensuite le bras, dont le mouvement est encadré par des protections.

Évaluation : F1 macro de 0,9963 sur 379 vignettes annotées et 85,1 % de demandes de sélection réussies hors ligne. Deux démonstrations qualitatives illustrent le geste du robot. La possibilité d’étendre ce fonctionnement à d’autres ascenseurs reste à établir.

IHCI 2026 · Article 105 · accepté pour présentation orale
02

Intelligence embarquée

Assistant d’ingénierie sur Raspberry Pi 5

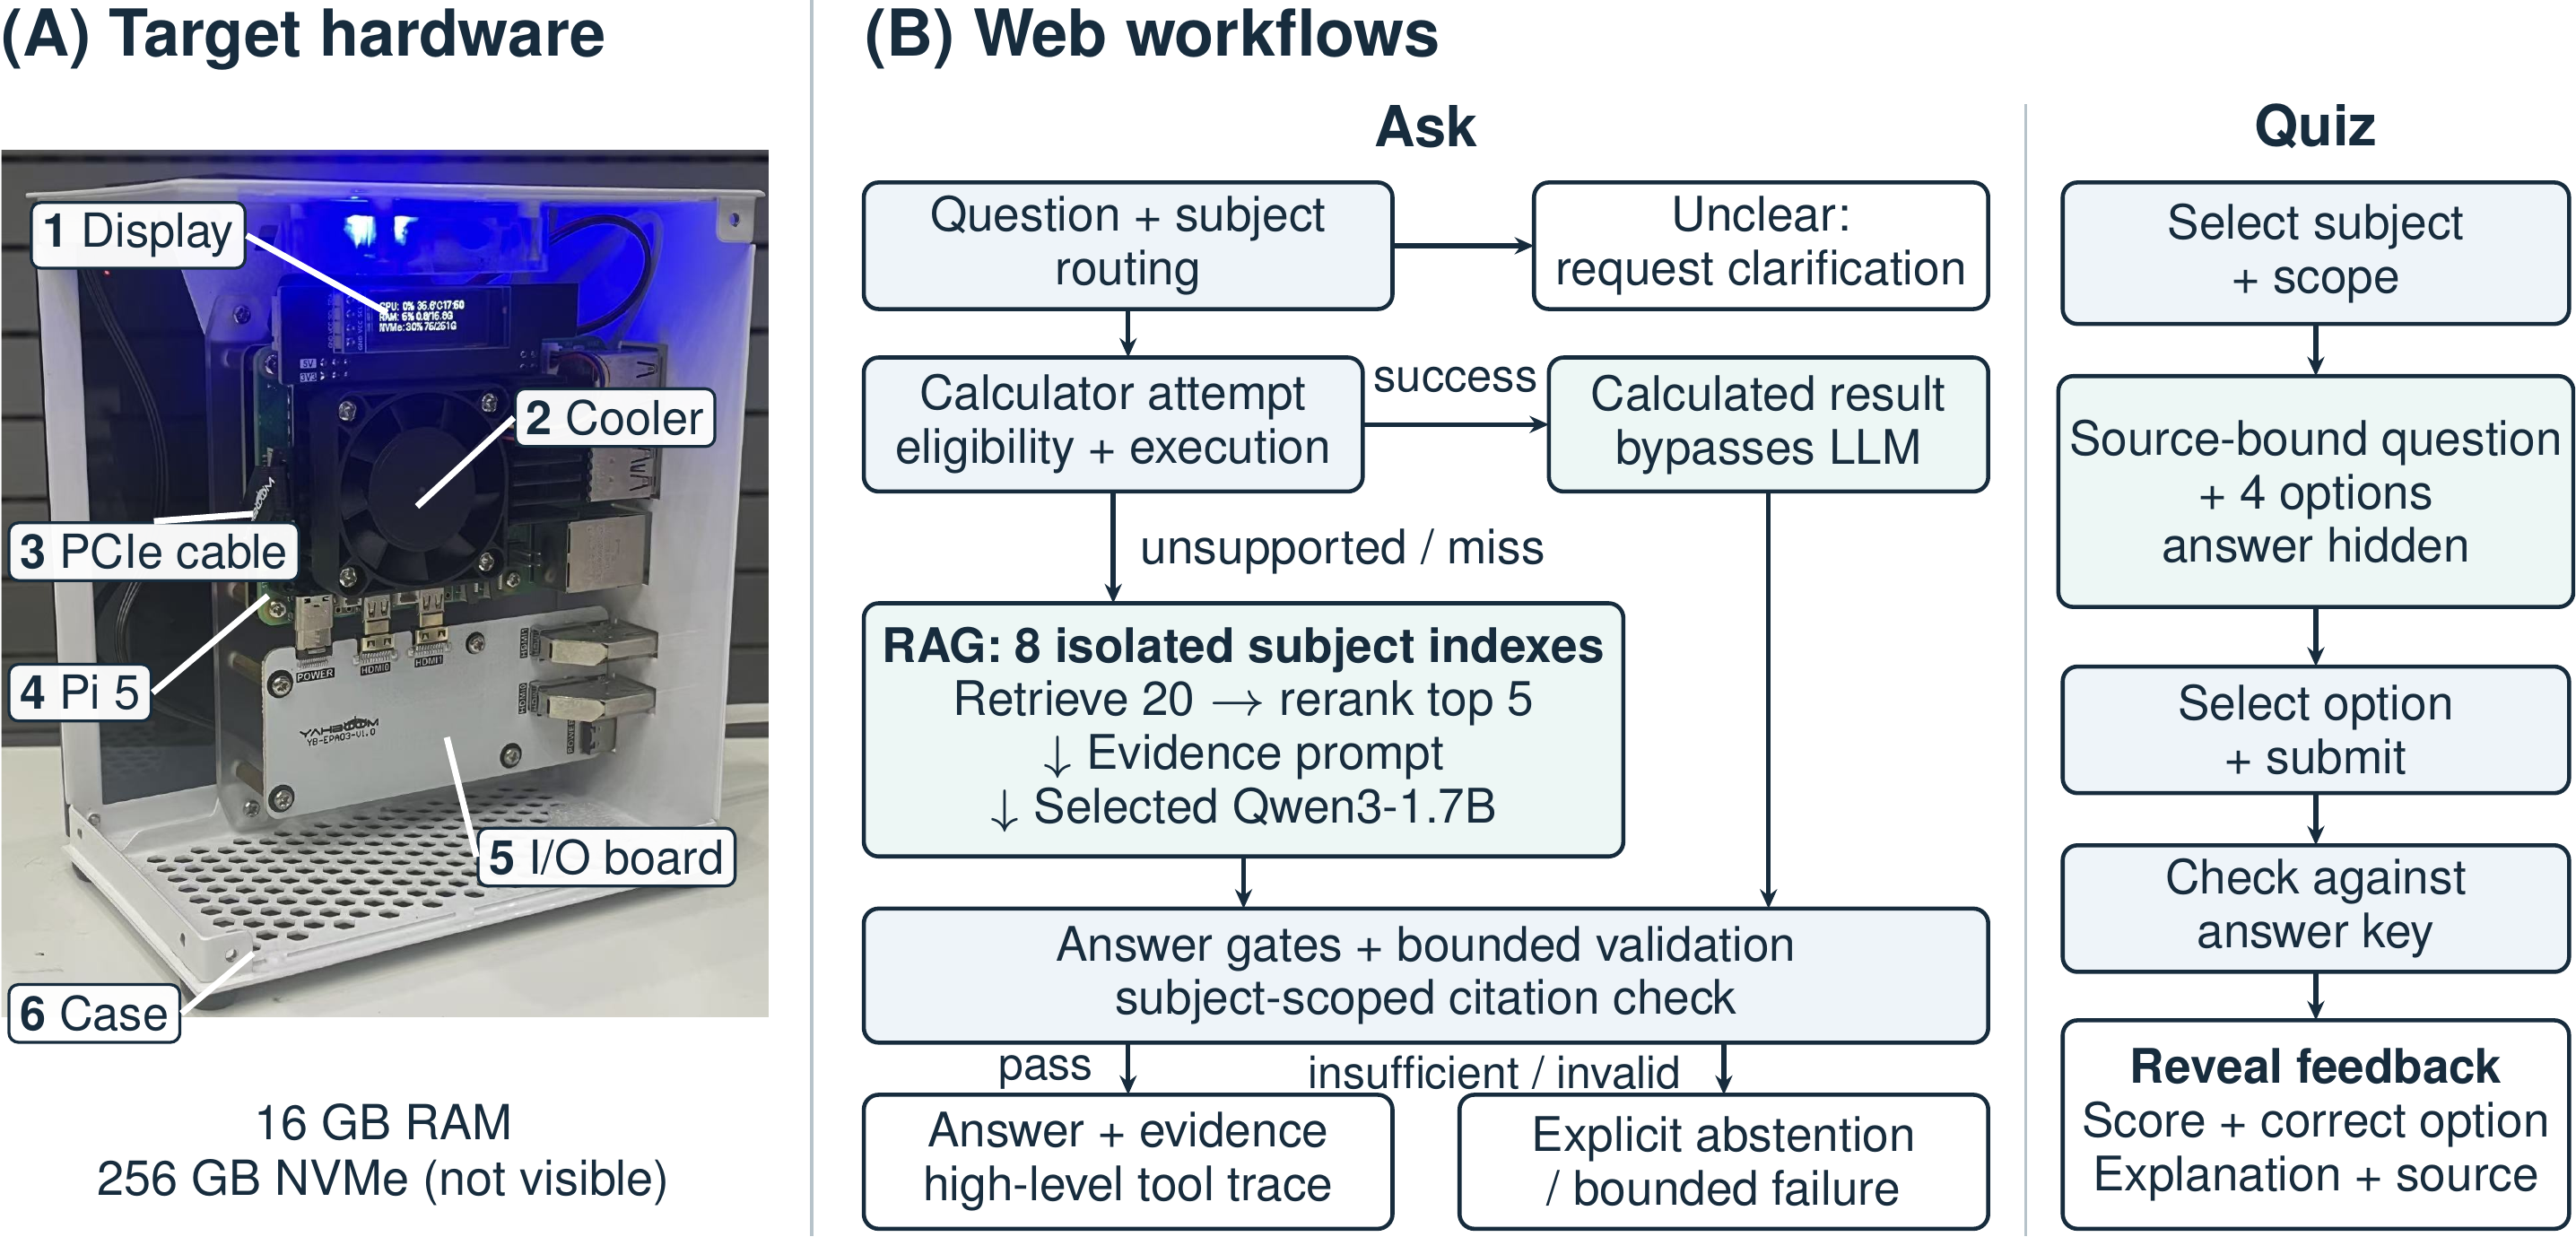
Matériel et fonctionnement d’Ask et QuizFigure 1 de l’article 106 : matériel du prototype Raspberry Pi 5 en A et fonctionnement d’Ask et Quiz en B.
Article 106 · fig. 1 / matériel et fonctionnement d’Ask et QuizFigure complète ↗

Un petit ordinateur.
Des réponses dont on voit l’origine.

Un petit modèle de langage s’appuie sur des supports de cours et des outils de calcul. L’assistant affiche les éléments utilisés pour produire chaque réponse.

Python · Qwen3-1.7B · RAG · Raspberry Pi 5

Ma contribution : j’ai déployé le modèle quantifié, intégré la recherche documentaire et le calcul, conçu l’interface Web qui permet d’en suivre le détail et comparé les configurations.

Consulter les notes du projet

Le système associe un modèle Qwen3-1.7B quantifié sur 4 bits, une recherche documentaire et des outils de calcul déterministe. L’interface Web distingue les réponses générées, les sources consultées et les résultats des outils.

Évaluation : sept configurations ont été comparées hors ligne sur GPU à partir de 96 questions de génie électrique et électronique. Le même modèle quantifié a également tourné sur le processeur du Pi 5. Cet essai est présenté séparément des scores de référence obtenus sur GPU.

IHCI 2026 · Article 106 · accepté pour présentation orale
03

Interaction humain–robot

Bangbang V2

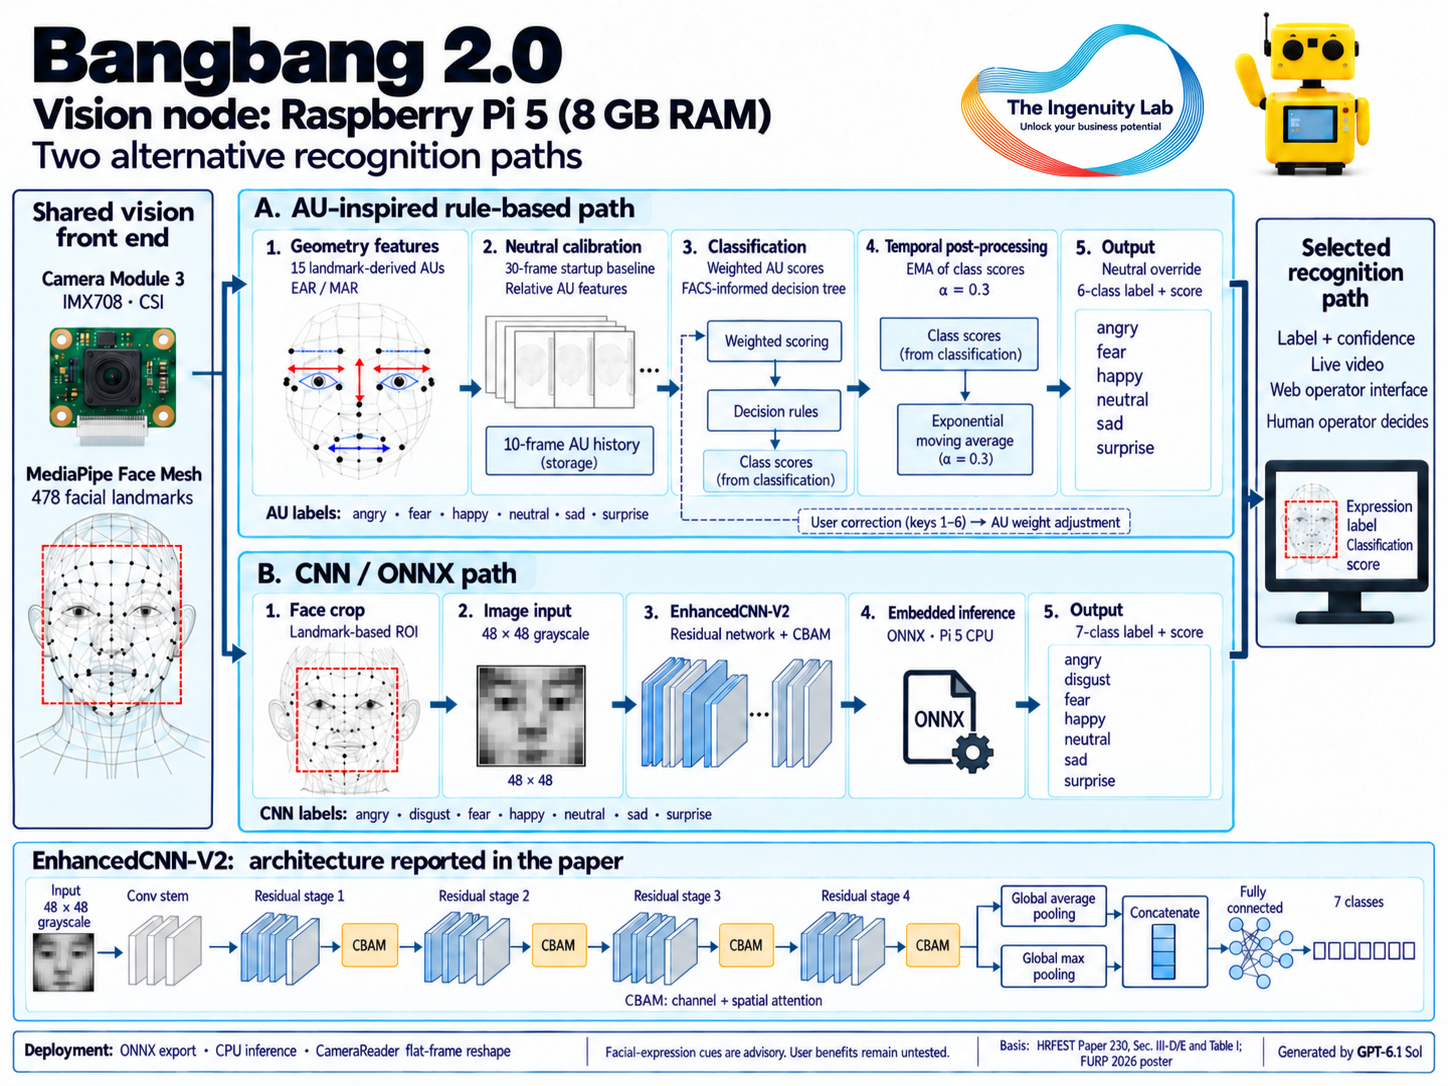
Chaîne de vision sur Raspberry Pi 5Chaîne de vision de Bangbang 2.0 sur Raspberry Pi 5. MediaPipe fournit les points du visage aux deux branches de reconnaissance, l’une fondée sur les unités d’action et l’autre sur un CNN exécuté avec ONNX.
Bangbang 2.0 / chaîne de vision · illustration du projet préparée pour LinkedIn Le nœud de vision utilisait 16 Go de RAM ; la mention « 8 GB » du schéma d’origine est incorrecte.Image complète ↗

L’opérateur reste
aux commandes.

La plateforme combine des indices visuels tirés du visage et la reconnaissance vocale bilingue pour téléopérer un robot avatar. J’ai développé la chaîne de vision sur Raspberry Pi 5. L’opérateur choisit la réponse finale.

MediaPipe · ONNX · vision embarquée · téléopération

Ma contribution : j’ai développé la chaîne de perception faciale et l’ai intégrée au Pi 5 dans le cadre du projet de téléopération mené en équipe.

Consulter les notes du projet

MediaPipe FaceMesh fournit les points du visage à deux méthodes complémentaires : un CNN et une analyse interprétable par unités d’action (FACS/AU). Le système de téléopération repose sur deux Raspberry Pi et comprend aussi une reconnaissance vocale bilingue et une interface Web.

L’IA propose des réponses. Le choix final revient à l’opérateur.

Deux articles de conférence portent sur cette plateforme. L’article 230 de HRFEST étudie la perception faciale et la reconnaissance vocale bilingue. L’article 99 de l’IHCI étudie comment des LLM exécutés en local ou dans le cloud peuvent aider l’opérateur à décider.

HRFEST 2026 · Article 230 · accepté pour présentation
IHCI 2026 · Article 99 · accepté pour présentation orale
Autres projets

04 / Électronique de puissance

Convertisseur forward en boucle fermée

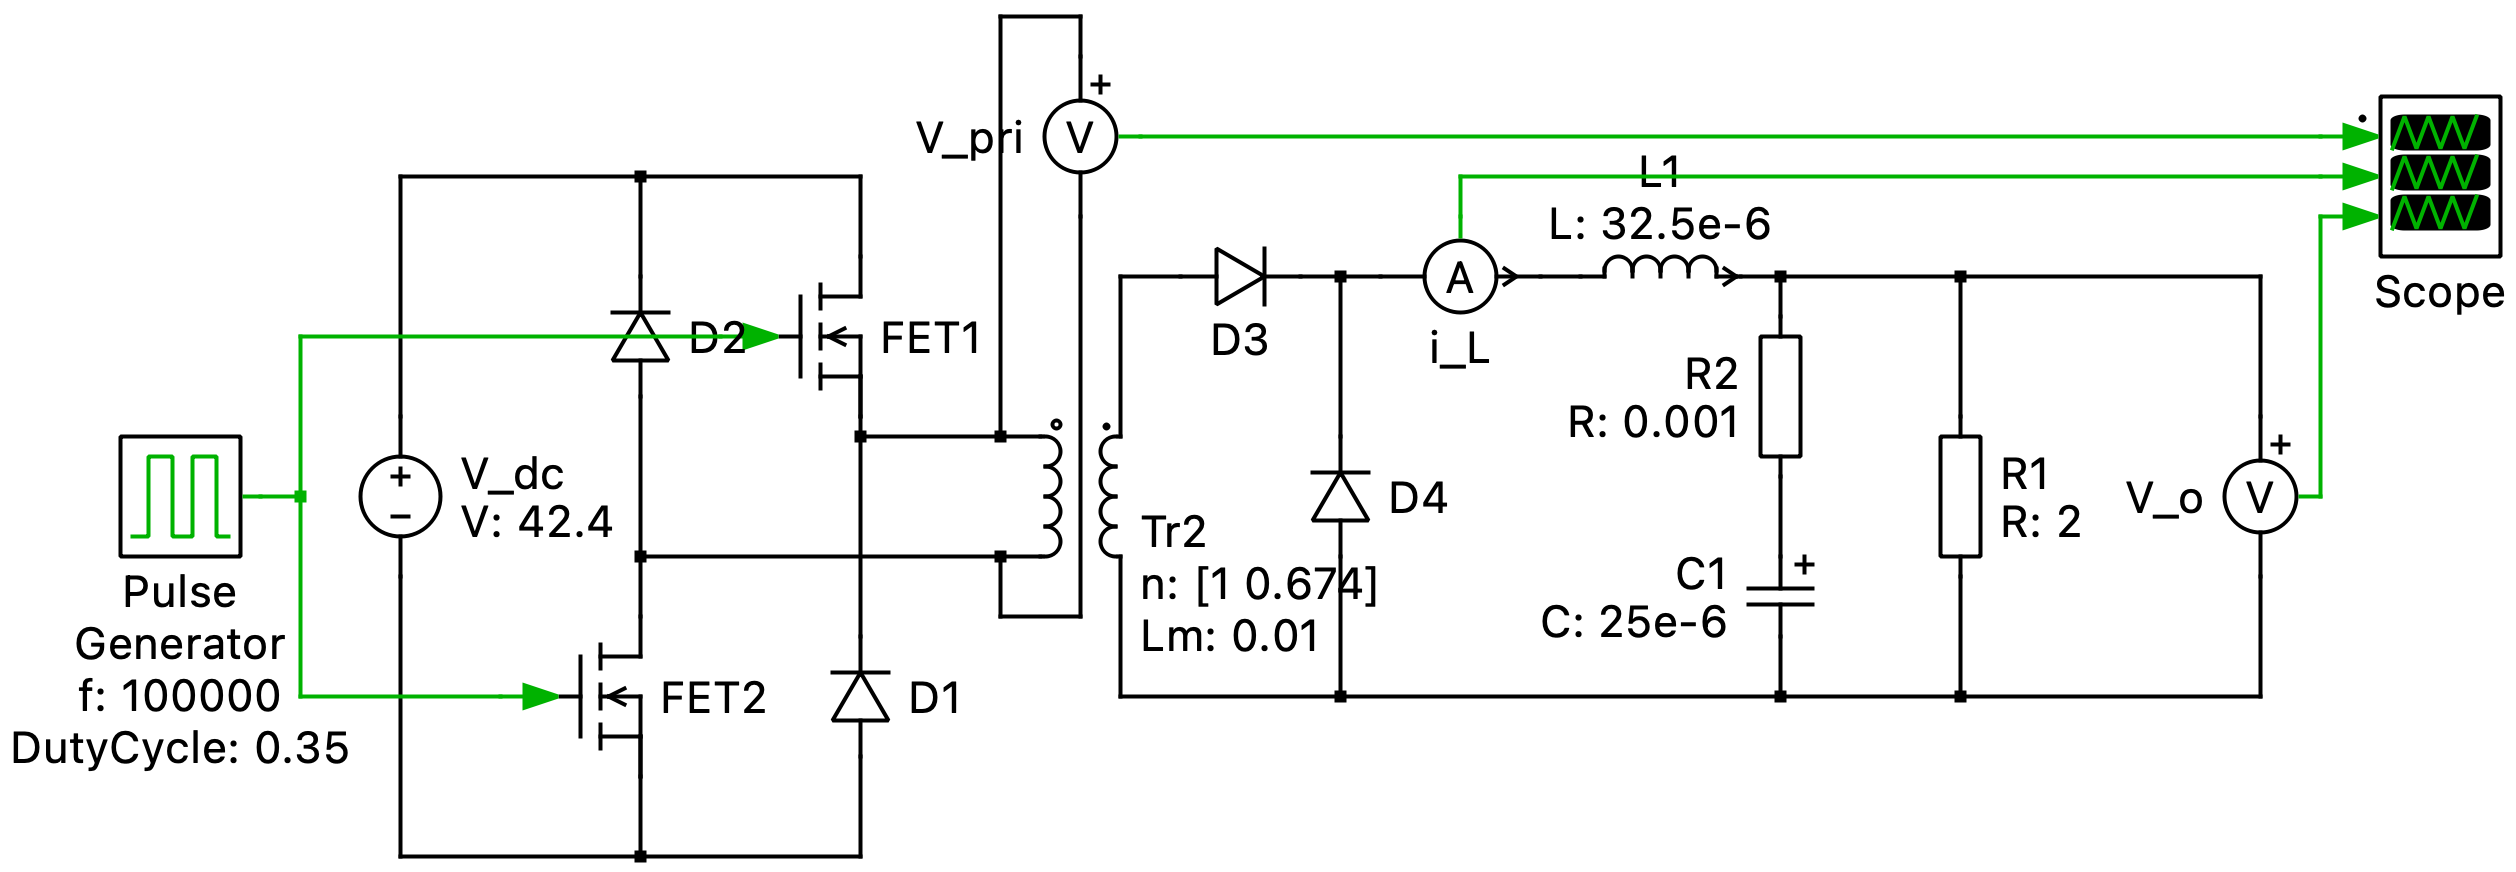
Nous avons réalisé en équipe un convertisseur forward à deux interrupteurs de 50 W. Le projet couvre la simulation sous PLECS, les composants magnétiques sur mesure, la compensation de type III et les mesures du circuit en boucle fermée.

PLECS · composants magnétiques · compensation de type III

Schéma complet de l’étage de puissance du convertisseur forward à deux interrupteurs, extrait de la figure 1 du rapport EEEE2074 du groupe 07
Rapport EEEE2074 · fig. 1 / étage de puissanceFigure complète ↗

05 / FURP 2025

Robot terrestre et aérien transformable

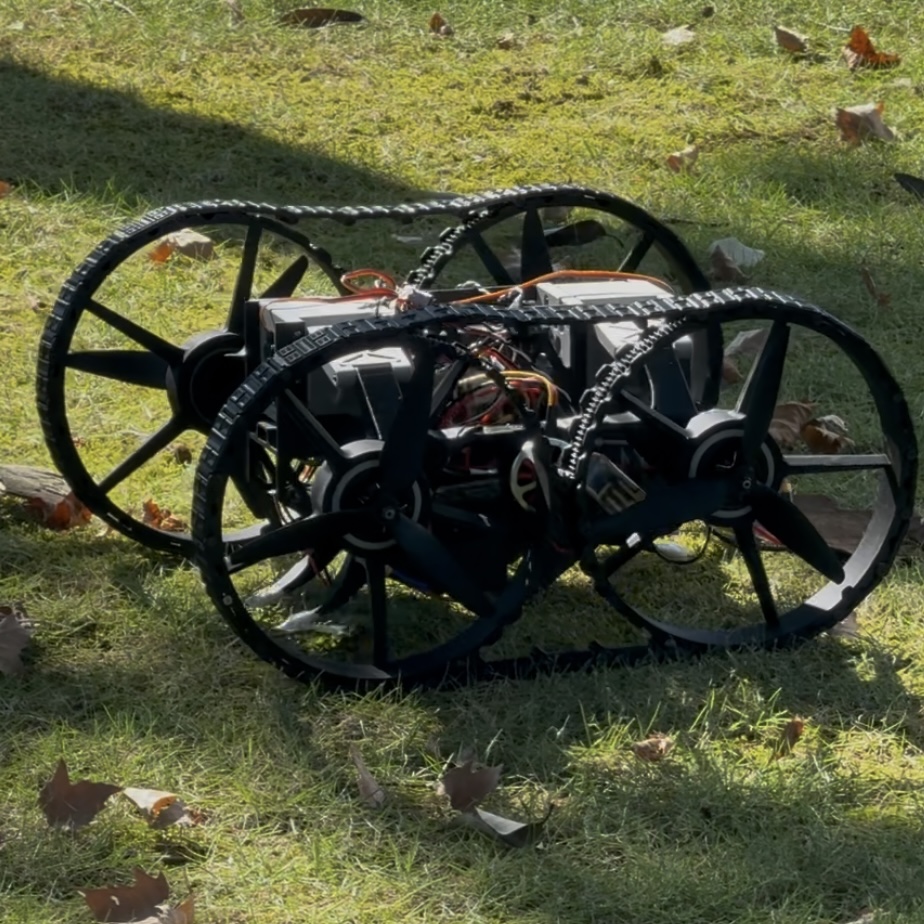
Dans le cadre du FURP 2025, notre équipe a adapté le Transforming Quadcopter de Michael Rechtin pour étudier la conduite au sol et le vol en quadrirotor. J’ai travaillé sur les modifications mécaniques, la commande des mouvements et la mise au point du système embarqué.

Pixhawk · actionneurs linéaires · modes terrestre et aérien

Prototype Transformer Quadcopter en extérieur, en configuration terrestre. Les quatre ensembles roue-hélice sont visibles sur cette photo tirée du poster d’équipe FURP 2025.
Poster FURP 2025 / prototype en extérieurPhoto complète ↗

06 / Capteurs et traitement du signal

Mesure de vitesse par radar Doppler

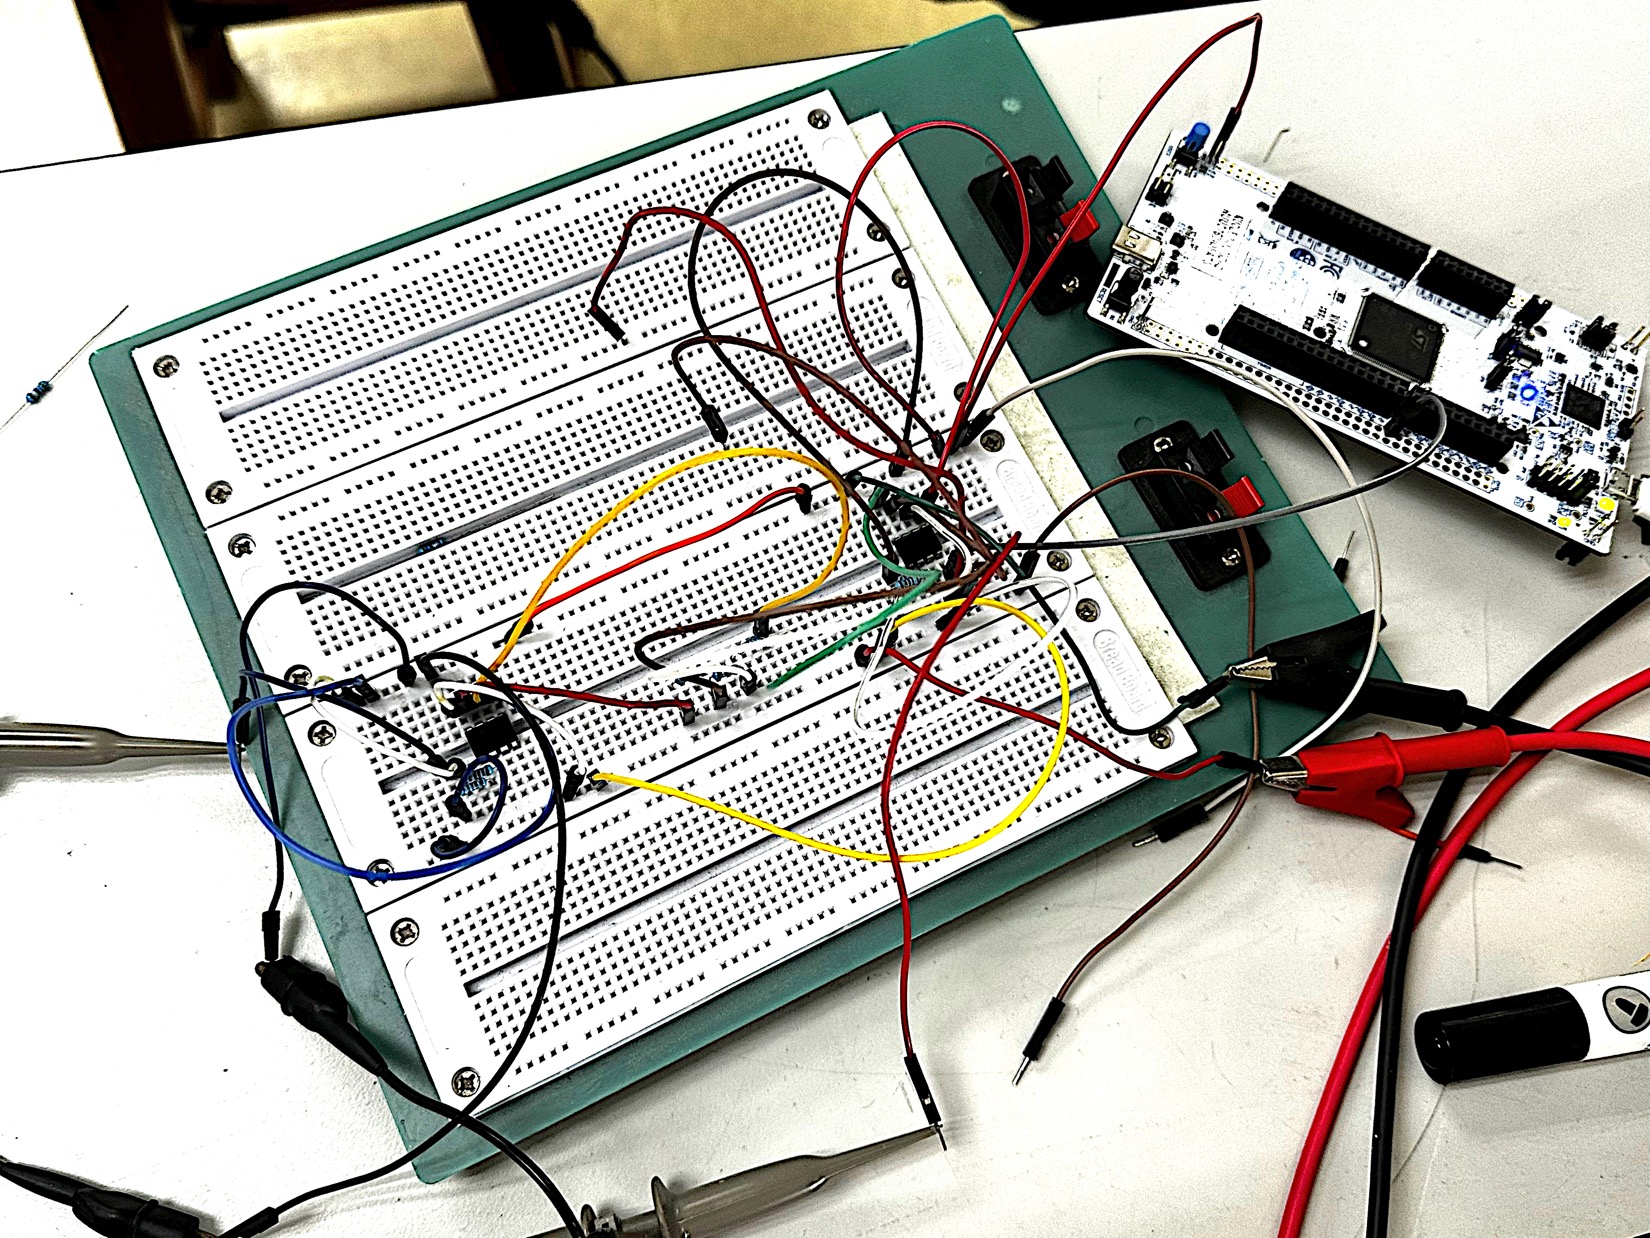
Notre détecteur associe un radar HB100, un étage analogique de conditionnement, un STM32 qui traite le signal par FFT et un afficheur piloté par CPLD. Nous avons utilisé un oscilloscope pour analyser les signaux de communication et leur synchronisation.

HB100 · STM32 · CMSIS-DSP · Verilog

Photographie du prototype complet et de son câblage, tirée de la figure 2-4b de la présentation Radar Doppler du groupe 02. Elle montre la carte STM32 et les connexions sur la plaque d’essai.
Diapositives du groupe 02 · fig. 2-4b / câblage du prototypePhoto complète ↗

07 / Premiers systèmes embarqués

Véhicule robotisé · projet de cours

Ce premier projet d’équipe associait capteurs, communication et commande des mouvements. Nous sommes passés du suivi de ligne par capteurs optiques et du réglage PID à un prototype de vision sur Raspberry Pi.

Arduino · Raspberry Pi · OpenCV · PID

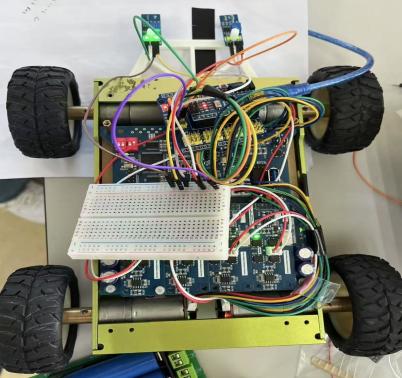
Électronique du véhicule, photographiée pour la soutenance du projet de cours
Diapositives de soutenance EEEE1039 / matériel de suivi de ligne · Image complète ↗

08 / Prototype en développement

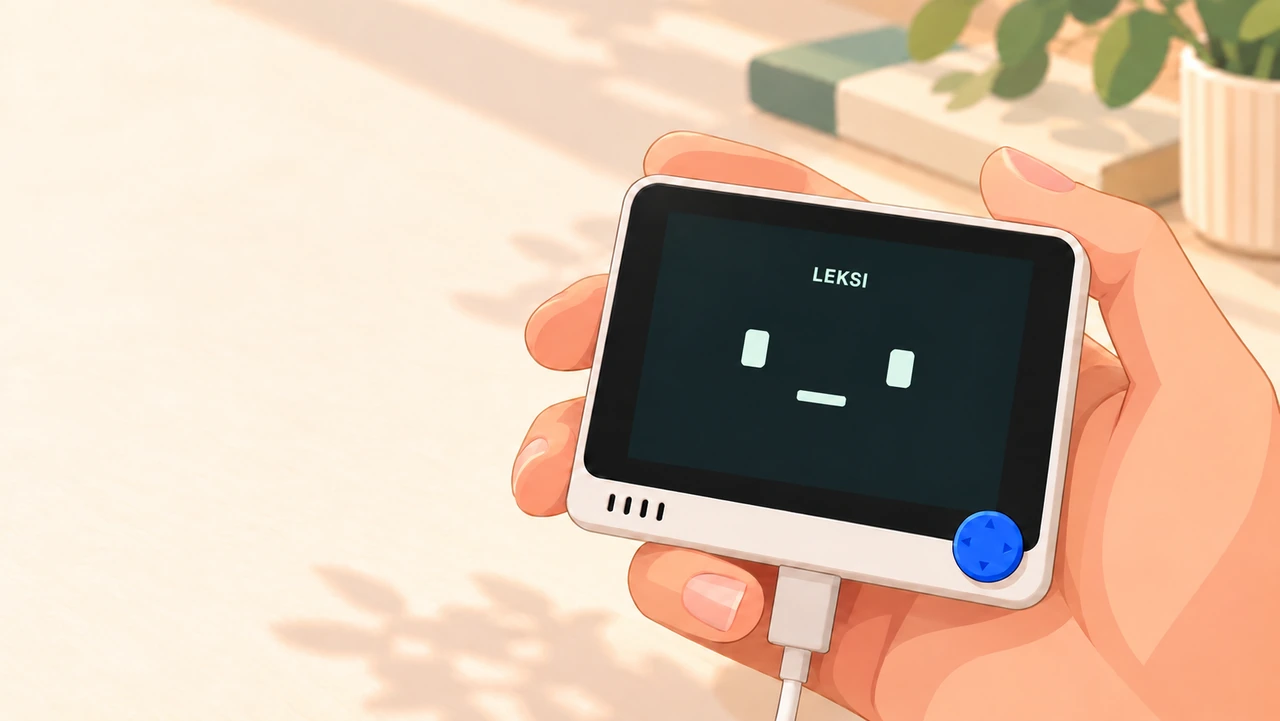
LEKSI

Prototype interactif de poche en cours de développement.

Visuel de concept généré par IA à partir du Seeed Wio Terminal. Il ne représente pas le prototype final.

02 / Recherche

Travaux de recherche

Profil ORCID

Articles de conférence et supports de présentation. Pour chaque article, la publication dans les actes et l’indexation sont indiquées séparément.

IHCI
2026 / 105

Robot–Elevator Interaction: From Physical Panel Recognition to Activation

Reconnaître un panneau d’ascenseur, choisir le bon bouton et y guider le bras avec des protections.

Version des auteurs · septembre 2026. La version éditeur et le DOI restent à confirmer. Session le 29 octobre, de 15:00 à 16:00 · SS4 · IEB 124 · Ningbo (UTC+8).

Accepté
Présentation orale
IHCI
2026 / 106

A Lightweight Test and Training Platform Utilizing a Raspberry Pi 5: AI-retrieval, Tools and a Compact LLM

Sept configurations comparées sur 96 questions de génie électrique et électronique, avec des résultats de référence sur GPU et un essai distinct sur Raspberry Pi 5.

Version des auteurs de septembre 2026 disponible. La version éditeur et le DOI restent à confirmer. Session prévue le 30 octobre, de 15:30 à 16:30 · SS2 · IEB 124 · Ningbo (UTC+8).

Accepté
Présentation orale
HRFEST
2026 / 230

Bangbang V2: On-Device Facial Emotion and Bilingual Speech Recognition for a Raspberry Pi-Based Tele-Operated Avatar Robot

L’opérateur s’appuie sur des indices visuels et vocaux pour téléopérer le robot.

Siheng Ye · deuxième auteur sur neuf.

Accepté pour présentation. La publication dans les actes et l’indexation restent à confirmer.

Accepté
Présentation
IHCI
2026 / 99

Bangbang 2.0: Human-in-the-Loop Edge-Cloud LLM Decision Support for Inclusive Service Robots

L’opérateur de téléprésence examine les suggestions de LLM exécutés en local ou dans le cloud, puis choisit une réponse.

Siheng Ye · quatrième auteur sur huit.

Accepté pour présentation orale. Le programme officiel indique le 30 octobre 2026, de 15:30 à 16:30 · SS2 · IEB 124 · Ningbo (UTC+8). La publication dans les actes et le DOI restent à confirmer.

Accepté
Présentation orale

Les articles Robot–Elevator Interaction et Pi Engineering Assistant sont mis à disposition à des fins de consultation scientifique, conformément aux conditions de partage de Springer Nature.

03 / Parcours

Apprendre à voir
le système dans son ensemble.

葉嗣恒 Siheng Ye

Ma formation est en génie électrique et électronique. Je m’intéresse aujourd’hui à la robotique, à l’automatique et à l’intelligence embarquée au plus près des machines.

Je termine un BEng (Hons) à l’University of Nottingham Ningbo China et prévois d’obtenir mon diplôme en juillet 2027. Je souhaite poursuivre mes études dans les systèmes embarqués, l’automatique, les systèmes cyberphysiques et l’IA embarquée.

Mon projet de fin d’études porte sur la commande prédictive du couple des moteurs synchrones à aimants permanents (PMSM). J’étudie par simulation la compensation des retards numériques et la robustesse de la prédiction. Cette étude reste exploratoire ; la validation sur matériel reste à réaliser.

Dans ces projets, je m’intéresse à ce que l’on peut mesurer et expliquer, ainsi qu’aux décisions qui doivent rester entre les mains d’une personne.

Des mots et des horizons. En dehors de l’ingénierie, j’aime lire, apprendre des langues et voyager.

Je recherche aussi des stages en systèmes embarqués, en robotique, en automatique, en essais électroniques ou en IA appliquée. En période de cours, je peux discuter d’une présence sur site 2 à 3 fois par semaine près de l’UNNC, selon mon emploi du temps.

Quelques enseignements de dernière année · 2026/27
EEEE3124
Internet des objets
EEEE3066
Conception de systèmes de commande
EEEE3076
Robotique, dynamique et commande
EEEE3110
Systèmes de mesure et traitement du signal