로봇공학과 인식
로봇의 엘리베이터 조작
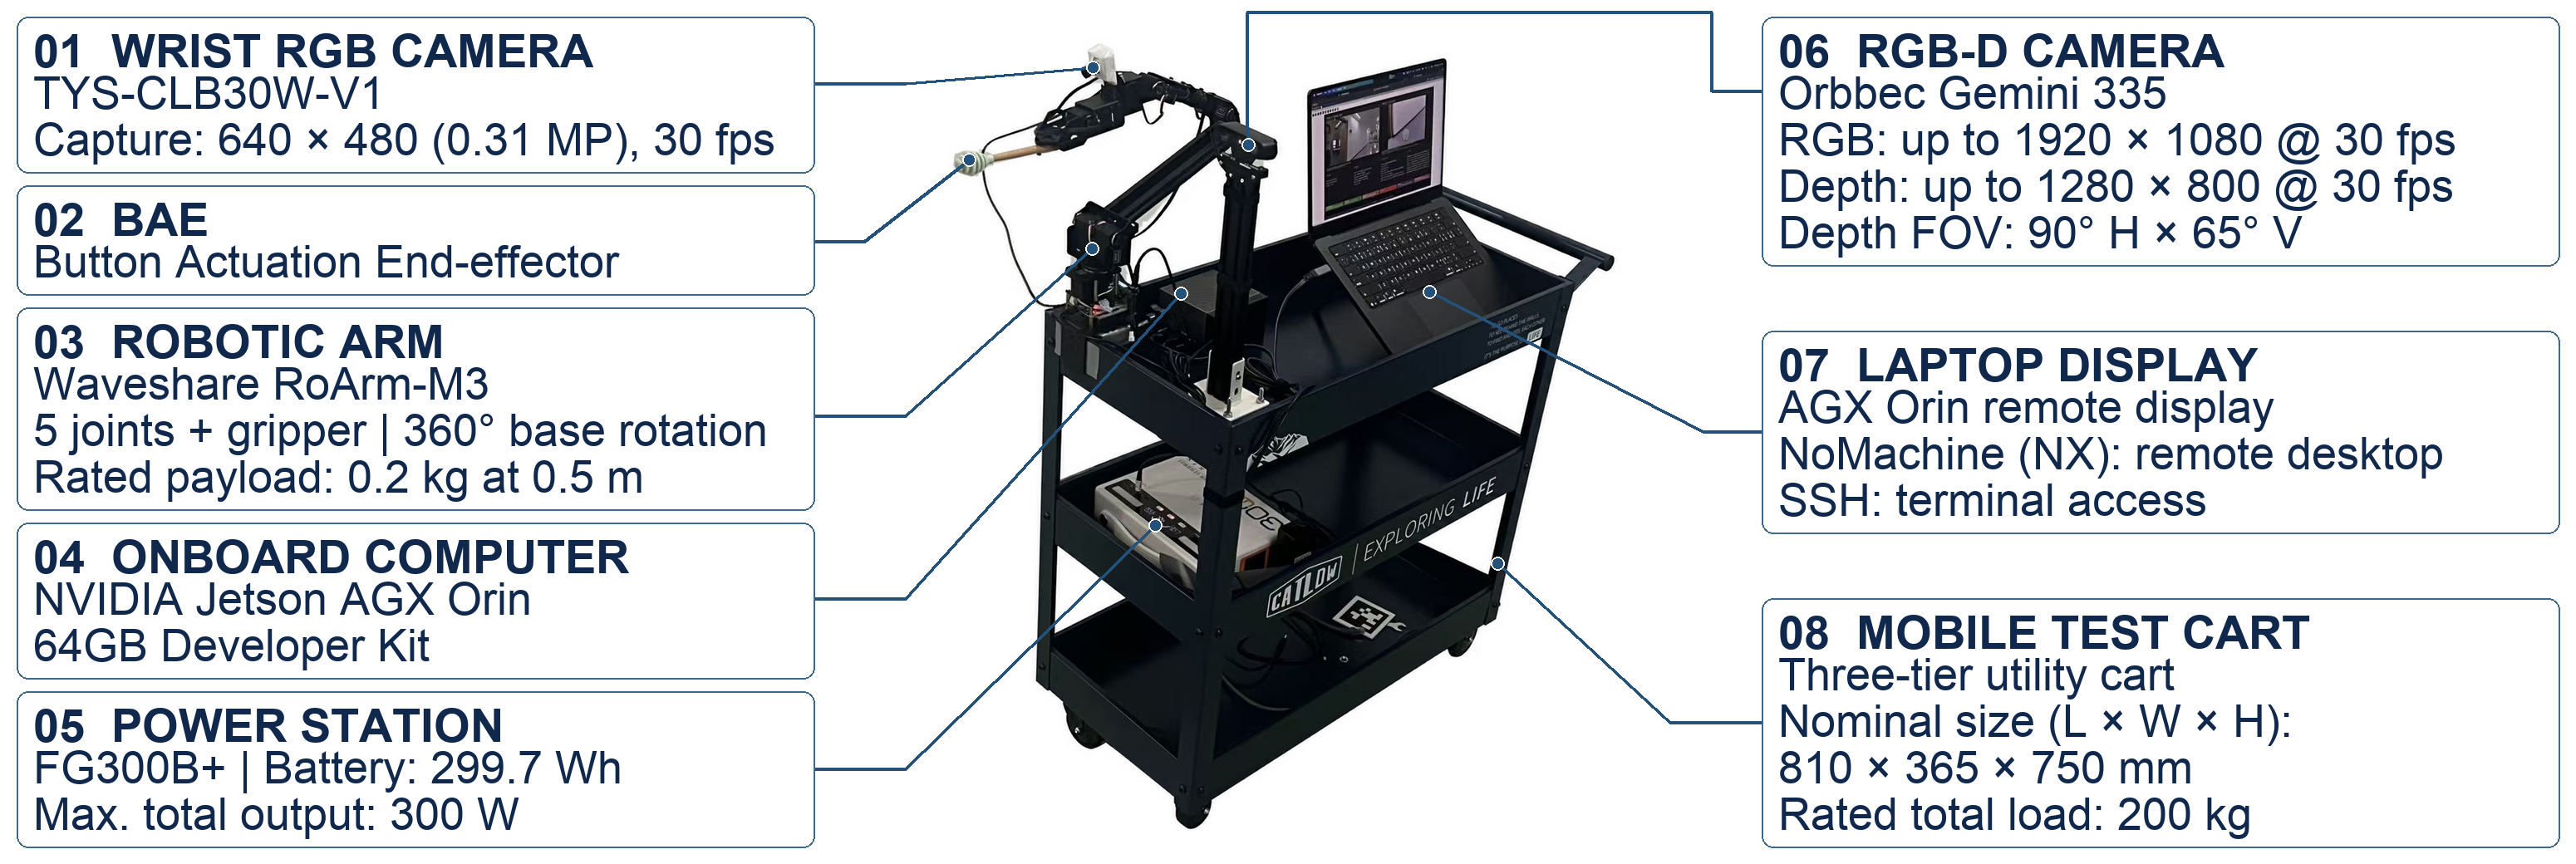
로봇은 엘리베이터 버튼을
어떻게 읽을까?
버튼을 알아보는 것만으로는 부족합니다. 요청한 버튼을 고르고 3차원 위치를 구한 뒤 안전하게 접근해야 합니다. 이 프로젝트에서는 각 단계를 안전장치와 함께 하나의 흐름으로 연결했습니다.
RGB-D · OpenCV · 캘리브레이션 · 로봇 팔
제가 맡은 일 · 공동 연구에서 단계별 인식, RGB-D 위치 추정과 캘리브레이션, 안전장치를 갖춘 로봇 팔 연동을 맡았습니다.
프로젝트 노트 보기
버튼을 검출해 HOG+SVM으로 분류한 뒤, 버튼의 의미를 바탕으로 대상을 선택합니다. RGB-D로 위치를 추정하고 좌표계를 보정해 안전장치를 갖춘 로봇 팔 조작으로 이어집니다.
평가 결과 · 라벨을 붙인 버튼 영역 이미지 379장에서 매크로 F1은 0.9963이었습니다. 오프라인에서 요청별로 대상 버튼을 고른 정확도는 85.1%였습니다. 정성적 시연 2건은 여러 환경에서의 작동을 검증한 결과와 구분합니다.
IHCI 2026 · 논문 105 · 구두 발표 채택