EEEE1039 · 製作プロジェクト · 2025
車輪型ロボットの製作実習
センシング、組み込み制御、車両のシステム統合を学んだ初期の製作実習です。Arduinoでの制御演習から、Raspberry Piを使った画像処理の試作へと進みました。
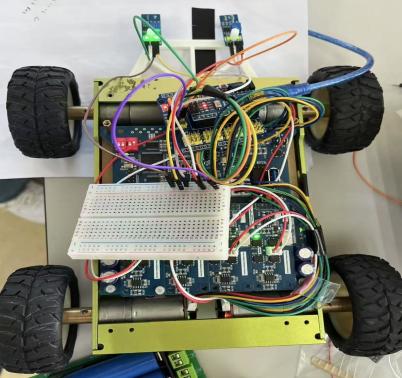
制御とシステム統合
入手できた口頭試問資料には、光センサーの校正、センサー2個を使ったバンバン制御によるライントレース、8チャンネルのPIDライントレース課題が載っています。エンコーダーとLCDインターフェースを使い、制御パラメーターの調整や動作状態の表示を行います。
ほかの演習では、nRF24L01+とHC-06での通信、MPU-6050でのセンシング、論理ゲート、PWMを扱いました。各演習段階の記録であり、すべての機能が1台の車両で同時に動作したことを示すものではありません。
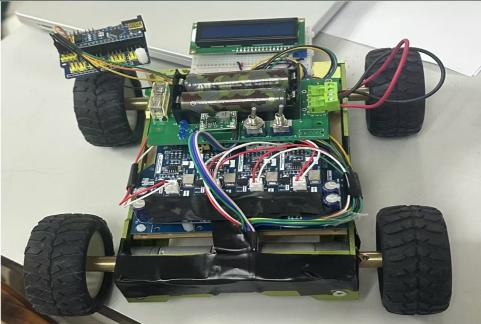
Raspberry Piを使った車両試作
グループ18のポスターでは、Raspberry Pi搭載車両にOpenCVによる画像処理、HC-SR04距離センサー、SG90サーボ、カメラを組み込んでいます。計画資料とその後の口頭試問資料から、チームが段階を踏んで作業を進めたことが分かります。
この車両は、FURP 2025の変形式陸空両用ロボットとは別の授業課題です。入手できたグループ資料から参加とチームでの活動は確認できますが、個人ごとの詳しい分担は分かりません。
出典と元資料
出典 — グループ18のRaspberry Pi Projectポスター、セッションIII–IVの口頭試問スライド、G18 Planning Project 2、G18S3Planning、Session IV Planning。公開ページでは元資料の学籍番号を省略しています。
写真は口頭試問の資料に掲載した実機写真で、元の縦横比を保っています。